Oyun Geliştirmede Yapay Zeka Davranış Ağaçları: Seçici, Sıralı ve Dekoratör Düğüm Yapılarının Unreal Engine 5 ve Unity Çerçevesinde Kapsamlı Analizi
Yapay zeka sistemlerinin video oyunlarındaki evrimi, salt deterministik kural setlerinden dinamik, modüler ve bağlama duyarlı karar mekanizmalarına doğru ilerleyen köklü bir paradigma değişimini yansıtmaktadır. Bu evrimin merkezinde, "Davranış Ağaçları" (Behavior Trees - BT) olarak bilinen matematiksel ve mantıksal planlama modelleri yer almaktadır. Başlangıçta robotik ve kontrol sistemleri için geliştirilen, bilhassa Rodney Brooks'un katmanlı kontrol sistemi mimarisinden ilham alan bu yapılar, oyun endüstrisinde Halo, Bioshock ve Spore gibi yüksek profilli projelerle rüştünü ispatlamıştır. 1 Günümüzde ise Unreal Engine 5 ve Unity gibi modern oyun motorlarının temel yapay zeka yapı taşlarını oluşturmaktadırlar. Bu rapor, davranış ağaçlarının temel omurgasını oluşturan Seçici (Selector), Sıralı (Sequence) ve Dekoratör (Decorator) düğümlerini; bu düğümlerin arkasındaki teorik mantığı, Sonlu Durum Makinelerine (FSM) karşı avantajlarını, matematiksel işleyiş mekanizmalarını ve modern motor mimarilerindeki spesifik uygulamalarını kapsamlı bir şekilde incelemektedir.
Davranış Ağaçlarının Teorik ve Matematiksel Temelleri
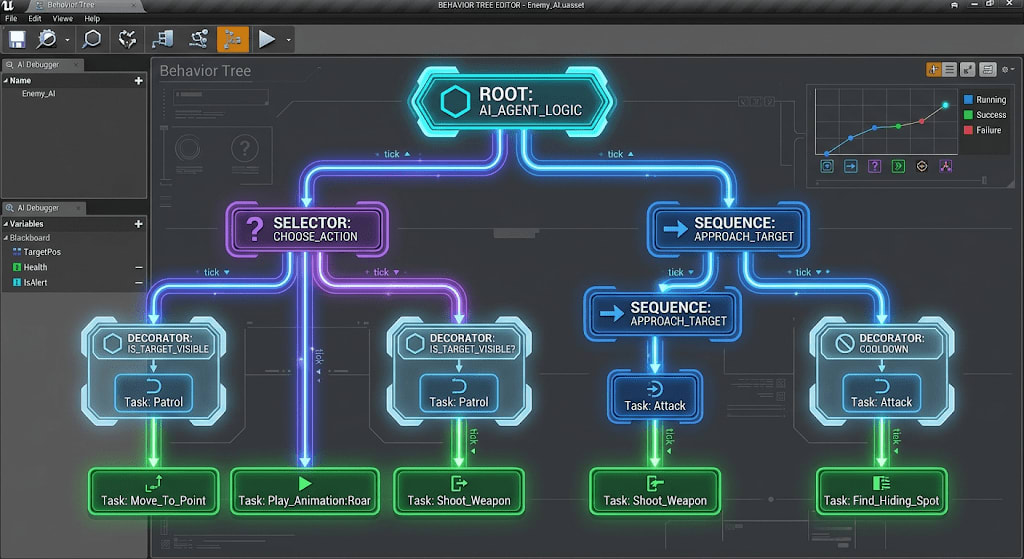
Davranış ağaçları, bilgisayar bilimleri, robotik ve video oyunlarında plan yürütmeyi modelleyen yönlendirilmiş (directed) ve hiyerarşik yapıdaki matematiksel ağaç modelleridir. 1 Hiyerarşik bir ağaç yapısı üzerinde tasarlanan bu model, kök (root) düğümden başlayarak iç düğümlerden (bileşik düğümler) yaprak (leaf/task) düğümlere doğru ilerleyen bir yürütme akışına sahiptir. 3 Sistemin en temel mimari özelliği, her bir düğümün, kendisine işlem sırası (tick) geldiğinde spesifik bir mantıksal işlem yapması ve ardından kendisini çağıran ebeveyn düğüme belirli bir işlem durumu (status) döndürmesidir. 3 Bu döndürülen durumlar evrensel olarak üç ana kategoride sınıflandırılır:
Başarılı (Success): Düğümün tanımlı görevini veya mantıksal kontrolünü eksiksiz bir şekilde yerine getirdiğini ve tamamlandığını ifade eder. 3
Başarısız (Failure): Düğümün tanımlı görevini yerine getiremediğini, bir engelle karşılaştığını veya koşulun sağlanmadığını belirtir. 3
Çalışıyor (Running): Görevin henüz sonuçlanmadığını, devam ettiğini ve bir sonraki işlem döngüsünde (tick) tekrar değerlendirilmesi gerektiğini ifade eder. 3
Geleneksel Karar Ağaçlarından (Decision Trees) ve basit if-else bloklarından farklı olarak "Çalışıyor" (Running) durumunun varlığı, davranış ağaçlarının eylemleri tek bir işlem döngüsünden (frame/tick) daha uzun süre kesintisiz yürütmesine olanak tanır ve sistemi donmalardan koruyan reaktif bir yapıya kavuşturur. 5 Oyun geliştirmede bir yapay zeka ajanının A noktasından B noktasına gitmesi genellikle saniyeler sürer; bu süreç boyunca yürütülmekte olan yaprak düğüm sürekli olarak "Çalışıyor" durumu döndürerek ebeveyn düğümlerin beklemede (Waiting) kalmasını sağlar. 4 Bu asenkronize işleyiş, motorun ana işlem hattının tıkanmasını engeller.
Paradigma Karşılaştırması: Sonlu Durum Makineleri (FSM) ve Davranış Ağaçları (BT)
Davranış ağaçlarının oyun endüstrisinde standart hale gelmesinin ardındaki asıl neden, Sonlu Durum Makinelerinin (Finite State Machines - FSM) getirdiği mimari çıkmazları çözmesidir. Bir FSM, her durumun (State) birbiriyle olan geçişlerini (Transitions) önceden tanımlanmış bir bitişiklik grafiği (adjacency graph) üzerinden yönetir. 2 Durum sayısı az olduğunda inşası kolay olan ve mükemmel çalışan FSM'ler, durum sayısı arttıkça geçiş kombinasyonlarının eksponansiyel olarak çoğalması sebebiyle kontrol edilemez bir "Spagetti Kod" karmaşasına dönüşür. 7 Buna karşılık davranış ağaçları, hiyerarşik yapıları sayesinde çok karmaşık eylemleri basit görevlerin birleştirilmesiyle (kompozisyon) oluşturur. 1 Alt görevlerin nasıl uygulandığı üst düğümler için bir kara kutu (black box) işlevi görür. 1 Reaktif yapıları sayesinde, herhangi bir dış uyaran veya yüksek öncelikli durum değişikliğinde, ağaç kökten itibaren veya belirli olay dinleyicileri (observers) aracılığıyla kendini yeniden değerlendirerek mevcut eylemleri iptal edebilir ve duruma uygun yeni dalı aktif edebilir. 5 FSM'lerde geçişler, durumların bizzat içerisine veya ayrı bir yönetici sınıfa kodlanmak zorundayken, davranış ağaçlarında kontrol akışı ve eylem icrası birbirinden tamamen ayrıştırılmıştır. 2
Analiz Metriği | Davranış Ağaçları (Behavior Trees) | Sonlu Durum Makineleri (FSM / HFSM) |
|---|---|---|
Mimari Yapı | Hiyerarşik, ebeveyn/çocuk (parent/child) ilişkisine dayalı, yukarıdan aşağıya akışlı. | Bitişiklik grafiği (adjacency graph) ve düğümler arası kenar geçişleri. |
Ölçeklenebilirlik | Yüksek modülerlik; alt ağaçlar bağımsız olarak test edilebilir, grafik büyüdükçe karmaşıklık lineer artar. | Karmaşıklık arttıkça geçiş yönetimi eksponansiyel olarak zorlaşır ( riski). |
Yürütme Mantığı | Görev odaklı (Task-based). Düğümler her tiklemede veya olayda dinamik olarak yukarıdan aşağıya değerlendirilir. | Durum odaklı (State-based). Aktif bir durum, belirli bir geçiş koşulu sağlanana kadar sabit kalır. |
Reaktivite | Yüksek öncelikli görevler için anında iptal (abort) ve yeniden yönlendirme mekanizmaları mevcuttur. | Mevcut durumdan yeni duruma geçiş için açık (explicit) kurallar, çıkış ve giriş fonksiyonları gereklidir. |
Hafıza Yönetimi | Geçmiş kararlar ağaç formunda saklanmaz, sistem her seferinde kökten veya güncel düğümden işler (Hafızasız reaktivite). | Geçmiş eylemler ve kararlar mevcut durum üzerinde açık bir hafıza (memory) yaratır (İfade gücü yüksek). |
Tablo 1: Yapay zeka sistemlerinde Davranış Ağaçları ve Sonlu Durum Makinelerinin yapısal, algoritmik ve operasyonel karşılaştırması. Bu tablo, iki paradigmanın mimari farklılıklarını ve kullanım senaryolarını özetlemektedir. 1
Araştırmacılar, BT'leri Karar Ağaçları, Teleo-reaktif Programlar ve FSM'lerle karşılaştırdıklarında; FSM'lerin iç değişkenlere ve geçmiş kararlara erişimi olan durumlar inşa edebildiği için daha "ifade edici" (expressive) olduğunu, buna karşın BT'lerin her yeni girdide veya tiklemede yürütmeyi kökten başlattığı (veya olaylarla kestiği) için çok daha "reaktif" (reactive) ve okunabilir olduğunu kanıtlamışlardır. 5 Oyun geliştiricileri, BT'lerin bu hafızasız ancak anında tepki veren yapısını Karatahta (Blackboard) adı verilen veri depolama birimleriyle destekleyerek hafıza eksikliğini gidermiş ve kusursuz bir hibrit veri-mantık ayrımı elde etmişlerdir. 12
Akış Kontrolünün Merkez Üssü: Bileşik Düğümler (Composite Nodes)
Davranış ağaçlarında karar mekanizmasının ve mantıksal akışın kalbini "Bileşik Düğümler" (Composite Nodes) oluşturur. Bir bileşik düğüm, kendisine bağlı bir veya daha fazla çocuk (child) düğüme sahip olabilen ve bu çocukların hangi sırayla, hangi öncelik kurallarıyla veya hangi mantıksal şartlara göre yürütüleceğini belirleyen ana iskelet yapılarıdır. 3 Akış geometrisi evrensel olarak yukarıdan aşağıya (ebeveynden çocuğa) ve soldan sağa (öncelikli daldan ikincil dala) doğru gerçekleşir. 10 Sistemdeki en temel ve vazgeçilmez iki bileşik düğüm modeli Sıralı (Sequence) ve Seçici (Selector) düğümlerdir. 3
Sıralı Düğüm (Sequence Node): Mantıksal "VE" (AND) Akışı
Sıralı düğüm, kendisine bağlı olan alt düğümleri, en soldaki çocuktan başlayarak sağa doğru ardışık ve katı bir kurallar silsilesi içinde çalıştıran yapıtaşıdır. İşleyiş mantığı gereği, sıralı düğüm bir programlama mimarisindeki mantıksal "VE" (AND) kapısı olarak modellenebilir. 3 Düğümün görevini başarıyla tamamlamış sayılabilmesi için, zincirdeki her bir çocuk düğümün yürütülüp istisnasız olarak "Başarılı" (Success) durumu döndürmesi gerekir. 3 Eğer zincirin herhangi bir noktasında bir çocuk düğüm "Başarısız" (Failure) dönerse, sıralı düğüm yürütmeyi derhal o noktada keser, sağda kalan diğer çocukları çalıştırmaktan vazgeçer ve kendi ebeveynine "Başarısızlık" durumu iletir. 3
Çocuk düğümlerden biri yürütme sırasında "Çalışıyor" (Running) durumu döndürdüğü sürece, sıralı düğüm ilerlemeyi durdurur ve kendi ebeveynine "Çalışıyor" durumu iletmeye devam eder. 3 Bir sonraki sistem tiklemesinde, sıralı düğüm halihazırda çalışmakta olan o çocuk düğümden yürütmeye devam eder; baştan başlamaz.
Matematiksel olarak, bir sıralı düğümün durumu S, çocuk düğümlerin durumları sırasıyla olmak üzere şu denklemle ifade edilebilir:
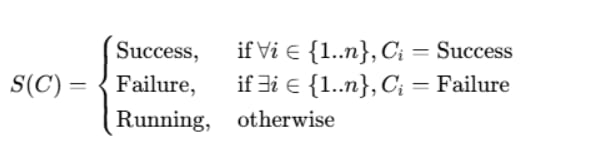
Oyun geliştirme süreçlerinde Sıralı Düğüm, birbirine mutlak surette bağımlı olan ve kronolojik bir sırayla gerçekleşmesi gereken karmaşık eylemler bütününü modellemek için mükemmel bir araçtır. Klasik bir "Kapı Açma" eylemi ele alındığında; bir yapay zekanın kapıyı açması eylemi sırasıyla "Kapıya Doğru Yürü", "Kapının Kilidini Aç" ve "Kapı Kolunu Çevirerek İt" şeklindeki üç ayrı yaprak düğümden oluşan bir Sequence dalı altında toplanabilir. 10 Eğer karakter ilk adımda yolunu bulamaz ve kapının yanına gidemezse (Navigasyon hatası - Failure), tüm eylem dizisi başarısızlıkla sonuçlanır. Sistemin, karakter kapının yanında değilken "Kilidi Aç" komutunu çalıştırması mantıksız olacağı için, Sıralı Düğüm bu hatayı anında tespit edip zinciri kırar ve işlemci (CPU) döngülerinden tasarruf sağlar. 13 Benzer şekilde bir düşman ajanının oyuncuya saldırması için kurulan bir Sequence dalı; "Oyuncuya Doğru İlerle", "Menzilde Olup Olmadığını Kontrol Et", "Oyuncuya Dön" ve "Saldırı Animasyonunu Oynat" şeklinde tasarlanır. Eğer menzil kontrolü başarısız olursa, rotasyon ve saldırı eylemleri asla yürütülmez. 14
Seçici Düğüm (Selector / Fallback Node): Mantıksal "VEYA" (OR) Akışı
Seçici düğümlerin (kimi motorlarda Fallback olarak da bilinir), Sıralı düğümün tam zıttı bir felsefeyle, esnek bir problem çözücü ve mantıksal bir "VEYA" (OR) kapısı gibi çalışır. 3 Bu düğüm, altındaki çocuk düğümleri yine soldan sağa doğru bir hiyerarşi içinde dener, ancak bir çocuk düğüm "Başarılı" (Success) olduğu anda diğer alternatifleri değerlendirmeyi durdurarak ebeveynine derhal "Başarı" (Success) döndürür. 3 Seçici düğümün başarısız sayılabilmesi için altındaki tüm çocuk düğümlerin istisnasız olarak denenip hepsinin birden "Başarısız" (Failure) olması gerekir. 3
Tıpkı sıralı düğümde olduğu gibi, yürütülmekte olan bir çocuk "Çalışıyor" dönerse, seçici düğüm de askıya alınır ve "Çalışıyor" durumunu ebeveynine yansıtır.
Matematiksel tanımı şu şekildedir:
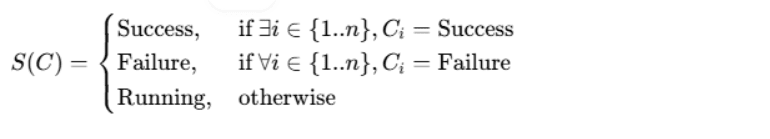
Oyun tasarımında bu yapı, yapay zekanın tek bir genel amaca veya hedefe ulaşmak için önceliklendirilmiş farklı rotaları, taktikleri veya reaksiyonları denemesini sağlamak amacıyla kullanılır. Sol taraf her zaman en yüksek önceliği temsil ettiğinden, tasarım pratiğinde en çok tercih edilen, en az maliyetli veya en optimal olan eylem en sola yerleştirilirken, sağa doğru gidildikçe alternatif, daha maliyetli ve daha az ideal çözümler sunulur. 3 Bu durum, ağaç mimarisinde güçlü bir öncelik (priority) katmanlaması yaratır. 3
Bunu örneklemek için kapı açma senaryosunu genişletelim: Karakterin kapının diğer tarafına geçmesi gerekmektedir. Bir Seçici düğüm altında üç farklı eylem veya alt-ağaç (Sequence) sıralanabilir. En solda "Anahtarı Kullan", ortada "Kilidi Maymuncukla Aç" (daha yavaş), en sağda ise "Kapıyı Kırarak Aç" (gürültülü ve tehlikeli) eylemleri bulunur. 10 Ajan envanterinde anahtara sahipse ilk eylem denenir ve başarılı olur. Seçici düğüm diğer tüm işlemleri iptal eder ve kapı geçilmiş olur. Ancak ajan anahtara sahip değilse (Failure), Seçici düğüm pes etmez ve hemen sağdaki "Maymuncuk Kullan" seçeneğine geçer. O da başarısız olursa son çare olarak kapıyı kırmayı dener. Eğer üç eylem de (örneğin kapı kırılamaz bir çelik kapıysa) başarısız olursa, Seçici düğüm ancak o zaman ebeveynine tüm alternatiflerin tükendiğini (Failure) rapor eder. 10 Bu öncelik tabanlı VEYA mimarisi, seçici düğümlerin son derece sofistike ve doğal hissettiren yapay
zeka davranışları üretmedeki asıl gücünü yansıtmaktadır.
Yürütme Manipülasyonu: Dekoratör (Niteleyici) Düğümler
Bileşik düğümler çocuklarının sırasını ve yürütülme mantığını organize ederken, Dekoratör düğümler (niteleyici düğümler) ağacın içindeki kontrol mekanizmalarını ince ayarlamakla görevlidir. Yazılım mühendisliğindeki "Decorator" tasarım deseniyle aynı ismi taşıyan bu yapı, bileşik düğümlerin aksine yalnızca tek bir çocuk düğüme (veya alt ağaca) sahip olabilir ve bu çocuğun yürütme kurallarını, döndürdüğü sonuçları veya döngü mekanizmalarını dışarıdan bir zırh gibi sararak manipüle eder.3 Dekoratörler, bir dalın yürütülüp yürütülemeyeceğine karar veren koşullu bariyerler (Conditionals) veya bekçi düğümler (Guard Nodes) olarak işlev görürler.15
Dekoratörlerin Temel İşlevleri ve Kullanım Senaryoları
Dekoratörlerin oyun yapay zekasındaki en yaygın ve hayati kullanımı koşul kontrolleridir (Conditionals).4 Yapay zeka ağacının bir dalı, ancak dekoratörün tanımladığı koşullar sağlandığında erişilebilir hale gelir. Örneğin, düşmana saldırmayı amaçlayan bir "Saldırı" dalının başına yerleştirilen bir dekoratör, "Düşman Görüş Alanında mı?" veya "Silah Dolu mu?" gibi kontrolleri sürekli olarak denetler.3 Eğer koşul geçerli değilse, dekoratör çocuğunun yürütülmesini derhal bloke eder ve doğrudan "Başarısız" (Failure) durumu döndürür.4
Koşulların yanı sıra dekoratörler, akışın sonuçlarını doğrudan modifiye eden veya eylemleri belirli bir zaman çizelgesine bağlayan varyantlara da sahiptir 4:
Inverter (Tersine Çevirici): Mantıksal "DEĞİL" (NOT) kapısı gibi çalışır. Çocuk düğüm başarısız olursa ebeveyne "Başarılı" döner; çocuk başarılı olursa "Başarısız" döner.4 Özellikle, belirli bir durumun gerçekleşmemesi istendiğinde (Örn: "Düşman Yakında Değilse Devriye Gez") kullanılır.
Succeeder (Zorunlu Başarı): Çocuğun sonucu ne olursa olsun, hatta başarısız bile olsa, ebeveyn düğüme zorla "Başarılı" döndürür.4 Bu, büyük bir Sequence zincirinin içinde, başarısız olması önemsiz olan opsiyonel bir görevin (Örn: "Düşmana bağır") tüm zinciri koparmasını engellemek için kullanılır.18
Repeat (Döngü / Tekrar): Belirli bir düğümün veya dalın belirlenen sayıda, sonsuza kadar veya başarılı/başarısız olana kadar arka arkaya tekrar edilmesini sağlar.4
Cooldown ve Time Out (Süre Kısıtlamaları): Cooldown, bir dalın ardışık iki yürütmesi arasına zorunlu bir bekleme süresi koyar (Örn: Yetenek kullanım süreleri). Time Out ise, uzun süren bir işlemin (Running) belirli bir saniye geçtikten sonra zorla başarısız kılınarak iptal edilmesini sağlar.4
Unreal Engine 5: Olay Güdümlü Davranış Ağacı Mimarisi
Unreal Engine 5 (UE5), sektör standartlarındaki davranış ağacı implementasyonunu kendine özgü, yüksek performanslı ve karmaşık mimari modifikasyonlarla sunar. Bu modifikasyonların en derini ve en önemlisi, UE5'in davranış ağaçlarının tamamen "Olay Güdümlü" (Event-Driven) bir mimari üzerinde çalışmasıdır.16 Klasik davranış ağaçlarında sistem, eylemlerin geçerliliğini test etmek için her işlem karesinde (frame/tick) tüm ağacı kökten başlayarak yapraklara kadar sürekli olarak yeniden değerlendirir. Bu "polling" tabanlı yaklaşım, yüzlerce düşmanın olduğu bir oyunda işlemci (CPU) performansına muazzam bir yük bindirir.19
Unreal Engine dokümantasyonuna göre, motor içindeki davranış ağaçları bu gereksiz işlem yükünden kaçınmak için pasif dinleme modunda çalışır. Sistem her karede koşulları kontrol etmek yerine, Blackboard (Karatahta) üzerindeki değişkenlerin değişimiyle tetiklenen "olayları" (events) bekler ve yalnızca ilgili değişken değiştiğinde ağacın gerekli dallarını açar, kapatır veya yeniden değerlendirir.16
UE5 içerisinde bir yapay zeka profili temel olarak; yapay zeka beynini yöneten AI Controller, hafızayı ve değişkenleri tutan veri tabanı Blackboard, karar mantığını çizen Behavior Tree ve eylemleri gerçekleştiren Tasks, durumları filtreleyen Decorators ile veri güncelleyen Services yapıtaşlarından beslenir.12 Blackboard (Karatahta), karakterin hedefleri, mevcut konumu, görüş açısındaki düşmanlar veya devriye noktaları gibi bağlamsal verileri depolayan ve davranış ağacından tamamen bağımsız yaşayan bir veri sınıfıdır.12 Davranış ağacı sadece bir mantık işlemcisidir; veriyi Blackboard'dan çeker, kararı verir ve eylemi (Task) ateşler.19
UE5'te Bileşik Düğümler: Selector, Sequence ve Simple Parallel
UE5 arayüzünde "Selector" düğümü alt ağaçlar (subtrees) arasında taktiksel geçiş yapmak için kullanılırken, "Sequence" düğümü bir dizi alt eylemi sırayla yürütmek için kullanılır.12 UE5, geleneksel sistemlerde bulunan karmaşık Parallel (Paralel) düğümler yerine, kullanım kolaylığı ve stabilite için "Simple Parallel" (Basit Paralel) düğümünü kullanır.14 Basit Paralel düğümünün tam olarak iki bağlantısı vardır: Bir "Ana Görev" (Main Task) ve bir "Arka Plan Dalı" (Background Branch). Ana görev her zaman bir yaprak düğüm (Task) olmak zorundadır. Ajan bir yandan ana görevini icra ederken (Örn: "Düşmana Ateş Et"), arka plan dalı eşzamanlı olarak çalışır (Örn: "Sürekli olarak düşmandan uzağa doğru hareket et"). Ana görev bittiğinde veya arka plan bittiğinde düğümün ne tepki vereceği ayarlardan konfigüre edilebilir.14
Sistemin Kalbi: Gözlemci İptalleri (Observer Aborts) Mekanizması
Unreal Engine 5'in davranış ağacı sistemini rakipsiz kılan ve oyun içi yapay zekanın "canlı" hissettirmesini sağlayan en temel özellik, dekoratörler içerisine donanımsal düzeyde entegre edilmiş olan "Gözlemci İptalleri" (Observer Aborts) mekanizmasıdır.21 Bir yapay zeka ajanı, belirli bir dış durumu (örneğin düşmanın görüş açısından çıkması) değerlendirmek için ağacın köküne dönüp tüm dalları yeniden dolaşmak zorunda değildir. Bunun yerine dekoratörler, Blackboard değişkenini pasif olarak dinler (observe).17
Koşullar değiştiğinde sistemin dalları nasıl keseceğini belirleyen Observer Aborts özelliği, geliştiricilere dört farklı parametre sunar 22:
Observer Abort Modu | İşlevsel Açıklama ve Operasyonel Etki |
|---|---|
None (Yok) | Dinleme gerçekleşse dahi herhangi bir anlık kesinti (interrupt) yapılmaz. Ağaç normal akışında, dekoratöre hiyerarşik sıra geldiğinde koşulu değerlendirir. Yüksek öncelikli bir olayın gerçekleşmesi, düşük öncelikli bir görevi yarıda kesemez. |
Self (Kendi) | Yalnızca dekoratörün bağlı olduğu düğümü ve o düğümün altındaki ağacı kapsar. Yürütme halihazırda bu dalın içindeyken koşul aniden geçersiz hale gelirse (örneğin "Saldırı" dalındayken düşman menzilden çıkarsa), dal anında iptal edilir ve ağaç üst hiyerarşiye "Başarısız" durumu raporlar. |
Lower Priority (Düşük Öncelik) | Dekoratör, kendisinden daha düşük öncelikli (kendisinin sağ tarafında kalan) dalları gözetler. Ajan, sağ taraftaki düşük öncelikli bir eylemi gerçekleştirirken (Örn: Devriye), bu dekoratörün koşulu sağlandığında (Örn: Düşman görüldü), sistem derhal sağdaki devriye görevini iptal ederek akışı sola (bu dalın içine) çeker. |
Both (Her İkisi) | "Self" ve "Lower Priority" özelliklerinin aynı anda çalıştığı en reaktif kiptir. Hem mevcut yürütülen dalın koşulu bozulduğunda kendini iptal eder, hem de düşük öncelikli bir eylemdeyken kendi koşulu sağlandığında düşük önceliği iptal edip akışı devralır. |
Tablo 2: Unreal Engine 5 Observer Aborts Parametrelerinin Sistematik ve Taktiksel İşleyişi.
Bir analiz senaryosu üzerinden açıklamak gerekirse; ajan "Devriye Gez" sıralı düğümünü çalıştırırken (düşük öncelik, sağ dal), oyuncu ajanın görüş alanına girdiğinde Blackboard'daki "HasLineOfSight" (Görüş Açısı Var) anahtarı "True" (Set) konumuna gelir. Sol taraftaki "Kovala" dalının başında duran dekoratör, "Lower Priority" veya "Both" olarak ayarlanmışsa, sistem devriye gezen Task düğümünü (isterse uzun bir navigasyon sürecinin ortasında olsun) anında iptal ederek yürütmeyi yüksek öncelikli "Kovala" dalına geçirir.14 Bu, işletim sistemlerindeki donanımsal bir "kesme" (hardware interrupt) sinyalinin oyun yapay zekasındaki yazılımsal karşılığıdır ve yapay zekanın aşırı tepkisel, anlık kararlar alabilmesini sağlar. Eğer koşul tekrar bozulursa (oyuncu saklanırsa) ve dekoratör "Both" veya "Self" olarak ayarlıysa, "Kovala" görevi anında kesilir ve sistem sağ taraftaki devriye rutinine geri döner.14 Birden fazla dekoratörün düşük öncelikli görevleri iptal etmeye çalıştığı durumlarda, en sol taraftaki (en yüksek öncelikli) dekoratörün koşullarının sağlanması gerekir.22
UE5 Mimarisinde Servis Düğümleri (Service Nodes)
Klasik davranış ağacı konseptlerinden tamamen farklı ve UE5'e özgü olarak geliştirilmiş bir diğer yapıtaşı "Service" (Servis) adı verilen spesifik düğüm tipidir. Servisler, yaprak düğümler gibi eylem gerçekleştirmezler veya dekoratörler gibi akışı kesmezler. Yalnızca Bileşik Düğümlere (Selector/Sequence) eklenebilen ve o dal yürütüldüğü sürece arka planda belirlenen zaman aralıklarında (frequency) sürekli olarak tetiklenen güncelleme düğümleridir.27
Geliştiriciler, hedefin hareketli konumunu takip etmek, oyuncuya olan mesafeyi hesaplamak veya çevre değişkenlerini kontrol ederek Blackboard üzerindeki verileri düzenli olarak güncellemek için Servisleri kullanırlar.19 Diğer oyun motorlarında bu tarz periyodik veri güncellemeleri için karmaşık paralel dallar (Parallel Nodes) veya ağır C# kodları yazmak gerekirken, UE5 bunu ağacın spesifik bir dalına lokalize ederek işlemci performansını inanılmaz derecede optimize eder. Bir servis, bağlı olduğu Sequence veya Selector aktif olduğu sürece "Tick" metodunu çalıştırır, o daldan çıkıldığında ise kapanarak performans harcamayı durdurur.27
Unity 6 Behavior Package (v1.0+): Modern, Görsel ve Çok Yönlü Ağaç Mimarisi
Tarihsel olarak Unity motoru kullanan geliştiriciler, projelerindeki karmaşık oyun içi yapay zeka çözümleri için çoğunlukla NodeCanvas, Behavior Designer veya Playmaker gibi üçüncü parti varlık (asset) eklentilerine güvenmek durumunda kalmışlardır.30 Ancak Unity 6000 sürümleri ve sonrasında tanıtılan resmi "Unity Behavior" (sürüm 1.0.x) paketi ile birlikte, motor entegre, performansı optimize edilmiş ve tamamen olay güdümlü resmi bir görsel mantık editörüne
kavuşmuştur. Unity mühendisleri, oluşturdukları bu modern yapıyı klasik davranış ağaçlarının katı hiyerarşilerinden ayırmak, dalların yeniden birleşebildiği (Join nodes) doğrusal olmayan ve çok daha adaptif özellikler barındırdığını vurgulamak için sistemin ismini "Davranış Grafikleri" (Behavior Graphs) olarak markalamışlardır. Unity Behavior sistemi, motorun derinlerindeki serileştirme (serialization) altyapısına ve C# mantığına doğrudan entegre edilmiştir. Tıpkı UE5'te olduğu gibi veri taşıma görevleri "Blackboard" değişkenleri aracılığıyla yönetilirken, grafik mantığı olay (event) bazlı tetikleyicilerle çalışır. Sistemde düğümler evrensel işlevlerine göre iki ana gruba ayrılır: Akışın nereye gideceğine karar veren "Akış Kontrol" (Control flow) düğümleri ve somut eylemleri gerçekleştiren, genellikle gri renkle kodlanmış "Eylem" (Action) düğümleri. Akış kontrol düğümleri ise kendi içinde Sıralama (Sequencing) ve Değiştirici (Modifier) düğümleri olarak sınıflandırılır.
Unity'de Sıralama Düğümleri: Sequence ve Try In Order
Unity paketinde Sıralama Düğümleri, klasik ağaçlardaki Sequence ve Selector mantığını birebir yerine getirse de, isimlendirme ve işlevsel dizilim açısından farklı ve yenilikçi bir sözdizimi kullanır. Geleneksel "Selector" (Seçici) düğümü Unity ekosisteminde "Try In Order" (Sırayla Dene) olarak adlandırılmaktadır.
Sequence (Sıralı) Düğümü: Birebir geleneksel mantıkta çalışır. Dalları soldan sağa sırayla çalıştırır; herhangi biri başarısız olursa akışı kırıp Failure döndürür, hepsi başarılı olursa Success döndürür. Unity Behavior arayüzünün en yenilikçi özelliklerinden biri de "Örtük Sıralama" (Implicit Sequence / Stacking) yapısıdır. Görsel editörde birden fazla eylem düğümü dikey olarak üst üste dizildiğinde (örneğin arka arkaya üç animasyon düğümü eklendiğinde), sistem bunları birbirine bağlamak için ek bir Sequence düğümü gerektirmez. Çalışma zamanında (runtime) bu istiflenmiş yapı otomatik olarak gizli bir Sıralı düğüme dönüştürülür. Bu sayede görsel grafik karmaşası ve "Spagetti" görünümü devasa oranda azaltılır.
Try In Order (Seçici) Düğümü: Adından da anlaşılacağı üzere bu düğüm, bir seçenek "Başarılı" olana kadar dalları soldan sağa sırayla dener. Bu bağlamda klasik davranış ağaçlarındaki "Selector" veya "Fallback" düğümünün tam mantıksal karşılığıdır. Genellikle ajanın farklı stratejilerden "En iyi seçeneği" bulması gerektiği senaryolarda kullanılır.
Run In Parallel ve Random Düğümleri: Tüm bağlantılı dalları aynı anda (eşzamanlı olarak) çalıştırmak veya çocuklardan tamamen rastgele birini seçmek için kullanılan akış yapılarıdır. Paralel yürütmelerde ebeveyn düğümün mantığı, "Wait For All" (Tüm dalların başarıyla bitmesini bekle) veya "Wait For Any" (Herhangi bir dalın bitmesi yeterlidir) şeklinde ince detaylarla konfigüre edilebilir.
Modifier (Değiştirici) Düğümler ve Olay Güdümlü Kesinti Mimarisi
Unity Behavior, klasik ağaçlardaki "Dekoratör" düğümü kavramını, "Modifier" (Değiştirici) düğümler kategorisi altında toplayarak çok daha fonksiyonel bir çerçeveye oturtmuştur. Bir değiştirici düğüm, yalnızca tek bir çocuğa sahip olabilen ve bağlandığı bu çocuk dalın çalışma şeklini, yürütme sayısını (Repeat), döndürdüğü durumu (Inverter, Succeeder) veya aktif olma koşulunu (Cooldown) doğrudan yöneten kontrol yapılarıdır. Unity ekosisteminde bu düğümlerin oyun akışını yöneten en hayati alt türleri "Abort" (İptal Et) ve "Restart" (Yeniden Başlat) modifikasyonlarıdır. Abort düğümü, Node Inspector üzerinden ayarlanan koşullar (Örn: Can < 20) sağlandığında (Any Are True / All Are True) altındaki dalın çalışmasını derhal durdurarak ebeveynine Failure iletir. Restart ise tam tersi mantıkta, koşullar uygun hale geldiğinde mevcut yürütülen bir dalı sıfırlayarak en baştan başlatır.
Unity'nin modern sistemindeki asıl devrim, Unreal Engine'in efsaneleşmiş "Observer Aborts" mekanizmasının doğrudan bir yansıması olan "Gözlemci Tabanlı Öncelikli Kesinti" (Observer-based priority interruption) sistemidir. Resmi kılavuzlara göre bu yapı, yüksek öncelikli eylemlerin (grafikteki sol dallar), koşullar uygun olduğunda düşük öncelikli eylemleri (sağ dallar) otomatik olarak kesmesine olanak tanır. Geliştiriciler, bir düşmanın ajanı devriye gezerken aniden saldırması sonucu "Devriye" (Patrol) görevini bırakıp "Saldırı" (Attack) dalına atlaması için, devriye dalına uzun uzun çıkış koşulları (guard clauses) yazmak zorunda değildir. Yüksek öncelikli sol dal (Attack), koşulunu "Observer Abort" modunda tanımlar. Böylece sistem arka planda otomatik olarak sağ taraftaki devriye eylemini izler ve koşul oluştuğunda düşük öncelikli işlemi iptal ederek akışı sola kaydırır. Aynı şekilde, "Self" gözlemcisi Unity'de de aktiftir; aktif bir dal yürütülürken kendi ön koşulları geçersiz hale gelirse, eylem anında iptal edilir. Bu sayede bakım maliyeti (maintenance complexity) düşük, hiyerarşisi son derece okunabilir (soldan sağa öncelikli) davranış grafikleri oluşturulur.
Ayrıca, Unity Behavior, alt grafikleri (Subgraphs) doğrudan destekler. Karmaşık bir davranış (örneğin devriye rotası çizme), küçük bir grafik olarak kaydedilip "Run Subgraph" düğümü aracılığıyla dinamik veya statik olarak ana ağacın içine yerleştirilerek devasa yapay zeka sistemlerinin modüler tasarımı güvence altına alınır. Geliştiriciler, geleneksel C# MonoBehaviour yapısına benzeyen OnStart, OnUpdate ve OnEnd metotlarını barındıran scriptlerle kendi özel aksiyon düğümlerini (Custom Action Nodes) saniyeler içinde Behavior sistemine entegre edebilirler.
Mimari Sentez: Unreal Engine 5 ve Unity Behavior Çerçevelerinin Karşılaştırmalı Analizi
Sektörün domine edici iki oyun motoru olan Unreal Engine 5 ve Unity, yapay zeka kararları için temelde aynı matematiksel teoriye ve FSM'lerin karmaşıklığını kıran hiyerarşik yapıya dayansalar da, kullanıcı arabirimleri, terminolojileri ve spesifik problem çözümleme metodolojilerinde belirgin ayrımlar göstermektedirler.
Konsept / İşlevsel Mekanizma | Unreal Engine 5 (Behavior Tree) | Unity Behavior (v1.0+) (Behavior Graph) |
|---|---|---|
Mantıksal VEYA (OR) Düğümü | Selector Node (Seçici). Başarılı bir çocuk bulana kadar sağa ilerler. | Try In Order Node. İsimlendirme dışında işlev tamamen aynıdır. |
Mantıksal VE (AND) Düğümü | Sequence Node (Sıralı). Klasik hiyerarşik ağaç dizilimi. | Sequence Node / Implicit Stacking. Dikey dizilimler otomatik olarak gizli sıralı düğüm yaratır. |
Düğüm Koşul / Zırh Filtreleri | Decorator Node (Niteleyici). Dalın girişini tutar. | Modifier Node / Conditional Branch. Akış yönünü, döngü sayısını ve mantığı değiştirir. |
Dinamik Kesinti ve Reaktivite Sistemi | Observer Aborts (None, Self, Lower Priority, Both). Karatahta değişkenlerini pasif dinler. | Observer-Based Priority Interruption (Self, Priority). Yüksek öncelik her zaman düşük önceliği keser. |
Arka Plan Veri Güncelleme | Service Node. Bileşik düğümlere eklenir, dal çalıştıkça belirli frekanslarda tikler. | Run In Parallel düğümleri, C# betikleri veya grafik içindeki Action düğümleriyle paralel işlenir. |
Alt Ağaç Organizasyonu ve Modülerlik | Run Behavior Tree (Bir ağacın içinden başka bir ağaç Task olarak çalıştırılır). | Run Subgraph (Alt Grafikler Statik veya Dinamik değişkenlerle yerleştirilir). |
Durum ve Veri Taşıma Mekanizması | Blackboard Data Asset (Bağımsız veri varlığı ve Keys). | Blackboard Variables (Görsel Blackboard arayüzü ve C# referans bağlantıları). |
Tablo 3: Yapay Zeka Davranış Ağacı konseptlerinin Unreal Engine 5 ve Unity Behavior (sürüm 1.0.15+) platformlarındaki terminolojik ve operasyonel karşılıkları. Her iki motor da modülerliği hedeflerken, Unity isimlendirmede "insan tarafından okunabilirliği" (human-readable) ön planda tutmuştur.
Analizler ve operasyonel istatistikler göstermektedir ki, klasik FSM tasarımlarında durum sayısının karesiyle orantılı olarak eksponansiyel şekilde artan () geçiş (transition) sayısına kıyasla, Behavior Tree mimarilerinde yeni davranışlar tasarlamak yalnızca ağaca yeni eylem veya dekoratör düğümleri () eklemeyi gerektirir. Bu lineer yapısal büyüme, hem Unity hem de Unreal platformlarında endüstri standardı haline gelmiş devasa, reaktif ve hatasız yapay zeka tasarımlarını mümkün kılmıştır. Bununla birlikte, uzun süren bir işlemin ağacın donmasına sebep olmasını engellemek için "Running" (Çalışıyor) durumunun manipülasyonu son derece önemlidir. Bir yapay zeka ajanının A noktasından B noktasına gitmesi komutu verildiğinde, bu görev tamamlanana kadar her döngüde "Çalışıyor" döner. Süreç hatasız bittiğinde UE5 tarafında Blueprint içerisinde "Finish Execute" noduyla, Unity tarafında ise C# betiğindeki OnEnd metodolojisiyle başarı durumu mühürlenir.
İleri Seviye Konseptler ve Hibrit Sistemler: Durum Ağaçları (State Trees)
Davranış ağaçlarının "hafızasız reaktivite" modeli, taktiksel savaş veya anlık kararlar (mikro-yönetim) söz konusu olduğunda rakipsiz bir üstünlük sağlasa da, yapay zekanın çok uzun vadeli ruh hallerini, geçmiş bağlamlarını veya makro-modlarını kontrol etmekte zorlanır. Geliştiriciler tarafından en çok dile getirilen eleştirilerden biri, geçmiş kararların verisinin ağacın tasarımında değil, mecburen Karatahta'da veya global değişkenlerde tutulması gerekliliğidir.
UE5 ve Unity motorlarının sağladığı esneklik sayesinde, geliştiriciler davranış ağaçlarını FSM'ler ile sentezleyerek bu yapısal kısıtlamaları aşmanın yollarını bulmuşlardır. Özellikle Unreal Engine 5.1 ile birlikte motorun yapay zeka ekosistemine "State Trees" (Durum Ağaçları) adında yeni ve çığır açan bir konsept dahil edilmiştir. Durum ağaçları, FSM ve Davranış Ağaçlarının mimari birleşimi olan melez (hybrid) bir sistemdir. Durum Ağaçları, genel ve geniş kapsamlı durum yönetimi (Örn: Savaş, Kaçış, Devriye, Uyku) için durum makinesi yapısını kullanır. Ancak makine "Savaş" durumuna geçtiğinde, bu durumun içindeki saniyelik reaksiyonlar ve eylemler bütünü, ağaç mantığı kullanılarak belirli geçişlere ve görev tabanlı değerlendirmelere bağlanır.
Modern oyun tasarım felsefesinde profesyonellerin uyguladığı en yetkin metodoloji bu iki sistemin paralel çalıştırılmasıdır. Geliştiriciler, "Sakin", "Şüpheci" veya "Saldırgan" gibi ajanların ruh halini ve makro durumlarını Durum Makinesi (State Tree) veya bir makro-yönetici sınıf aracılığıyla
yönetirler. 5 Sistem "Saldırgan" durumuna geçtiğinde, FSM'nin eylem olarak tetiklediği şey aslında karmaşık bir "Saldırı Davranış Ağacı"nı (Behavior Tree) çalıştırmak olur. Ajanın o saniye düşmanın üzerine koşması mı, siper alıp şarjör mü değiştirmesi gerektiği veya el bombası atmak için doğru mesafede olup olmadığı kararları, BT'lerin içindeki Seçici (Selector) ve Sıralı (Sequence) düğümler tarafından verilir. 46 Bu makro-FSM ve mikro-BT sentezi, durum makinelerinin yüksek ifade gücünü, davranış ağaçlarının yüksek reaktivitesiyle kusursuzca harmanlar.
Sonuç
Video oyunlarında yapay zekanın planlama yürütmesi ve algoritmik mantık zincirleri, yıllar içinde devasa bir endüstri standartına dönüşen Davranış Ağaçları (Behavior Trees) sayesinde benzersiz bir esnekliğe, modülerliğe ve tasarım hiyerarşisine kavuşmuştur. Sıralı düğümler eylemlerin kesin zincirlemesini garanti altına alıp başarısızlıkları anında filtrelerken; Seçici düğümler taktiksel önceliklendirmeye, reaktif karar almaya ve alternatiflerin hatasız denenmesine olanak tanır. Bütün bu kompozit gövdeyi dışarıdan bir kabuk gibi saran Dekoratör (Değiştirici) düğümler ise dinamik dış uyaranlara anında tepki verilmesini ve akışın maniple edilmesini sağlamaktadır. Unreal Engine 5, olay güdümlü (event-driven) eşsiz altyapısı, Blackboard optimizasyonları, mikro ayarlamalar sağlayan Servis (Service) düğümleri ve benzersiz Observer Abort mekanizmalarıyla yapay zeka programlamasında son derece olgun ve performans maliyeti düşük bir ekosistem sunmaktadır. Diğer taraftan Unity, 6. jenerasyonuyla motorun kalbine entegre ettiği resmi Unity Behavior (Davranış Grafikleri) paketiyle bu standardı görselleştirmede, "Try In Order" gibi akıcı isimlendirmelerle okumada ve modern C# entegrasyonuyla doğrusal olmayan devasa grafikler kurgulamada son derece ulaşılabilir bir boyuta taşımıştır. Klasik Durum Makinelerine (FSM) göre kurulan bu hiyerarşik yapı, sadece ajanın bir sonraki hareketini seçmekle kalmaz; aynı zamanda geniş ölçekli yapay zeka sistemlerinin okunabilirliğini, hata ayıklama süreçlerini ve yeniden kullanılabilir alt dallar (subgraphs) aracılığıyla proje bazlı modülerliğini güvence altına alarak oyun motoru ekosistemindeki tartışılmaz otoritesini pekiştirmektedir. Sistematik analiz göstermektedir ki, modern projelerde doğru kompozisyon, dekorasyon ve olay güdümlü kesinti (Abort) stratejilerinin doğru kullanılması, yalnızca statik kodların yaratamayacağı denli organik, zeki ve yaşayan ajanlar oluşturmanın en temel ve kritik şartıdır.
*Bilgi : Görseller, Google Gemini Tarafından Üretilmiştir.