Blender 렌더 엔진 분석: Cycles과 Eevee 아키텍처, 성능 동역학 및 사용 시나리오
컴퓨터 그래픽스(CG)에서 렌더 엔진은 가상 Scene(장면)의 수학적 데이터를 2차원 픽셀로 변환하는 복잡한 소프트웨어 알고리즘입니다. 3D 콘텐츠 제작 프로세스에서 업계 표준이 된 오픈 소스 Blender 소프트웨어는 사용자에게 Cycles와 Eevee라는 두 가지 핵심 렌더 엔진을 제공합니다 1 . 두 엔진 모두 "물리 기반 렌더링"(Physically Based Rendering - PBR) 원칙을 기반으로 하지만, 빛을 계산하는 방식, 처리 능력 요구 사항, 최종 시각적 출력의 사실감 수준 측면에서 완전히 구분됩니다 1 . 이 두 엔진의 존재는 Blender를 fotogerçekçi(사실적) 시각화 전문가와 실시간 애니메이션 스튜디오 모두에게 없어서는 안 될 도구로 만듭니다 3 . 본 리포트는 Cycles가 왜 사실적이면서도 계산 측면에서 극도로 무거운지, Eevee(및 차세대 Eevee Next 아키텍처)가 왜 믿을 수 없을 정도로 빠름에도 불구하고 특정 사실감의 한계에 부딪히는지를 아키텍처, 수학적, 하드웨어적 수준에서 심층적으로 검토합니다. 최신 하드웨어 가속(OptiX, HIP, Metal), 패스 가이딩(Path Guiding), 인공 지능 지원 노이즈 제거(Denoising) 및 스크린 공간(Screen Space) 알고리즘이 이 두 엔진에 미치는 영향을 상세히 분석하여, 전문적인 제작 워크플로우에서 어떤 상황에 어떤 엔진을 선택해야 하는지를 밝혀냅니다.
1. 아키텍처 기초: 패스 트레이싱(Path Tracing)과 래스터화(Rasterization) 수학
Blender의 렌더 엔진 사이의 간극의 핵심에는 빛이 디지털 환경에서 어떻게 시뮬레이션되는지에 대한 급격히 차별화되는 접근 방식이 놓여 있습니다. Cycles는 빛이 물리 법칙에 따라 공간에서 어떻게 이동하는지 계산하는 통계적 모델을 사용하는 반면, Eevee는 3D 지오메트리를 2D 화면에 투영하여 빛을 예측하는 일련의 알고리즘에 의존합니다.
1.1. Cycles: 역방향 패스 트레이싱(Backward Path Tracing) 아키텍처
Cycles는 프로덕션 수준의 사실감을 목표로 하는 물리 기반 패스 1 트레이서 엔진입니다. 본질적으로 Monte Carlo 적분이라 불리는 무작위 샘플링 방법을 통해 렌더 방정식을 풀어 작동합니다 7 . 현실 세계에서는 광원(예: 태양 또는 전구)에서 수조 개의 광자가 튀어나와 표면과 충돌하고 반사되며, 매우 적은 수만이 카메라의 렌즈에 도달합니다. 디지털 환경에서 광원에서 나오는 이 수조 개의 광자를 계산하는 것은 엄청난 데이터 낭비와 하드웨어 부족을 초래하므로, Cycles는 "역방향 광선 추적"(backward ray tracing) 원리로 작동합니다 8 . 이 시스템에서 엔진은 카메라 뷰포트의 각 픽셀 중심에서 Scene으로 가상 광선(rays)을 발사합니다 8 . 광선이 Scene의 개체와 충돌할 때, 개체의 재질 속성을 정의하는 양방향 산란 분포 함수(BSDF - Bidirectional Scattering Distribution
Function)에 따라 다르게 반응하고 방향이 바뀝니다 1 . Cycles 엔진은 이러한 복잡한 광선 상호 작용을 기본적으로 네 가지 주요 카테고리로 나누어 처리합니다.
● 카메라 광선(Camera Rays): 카메라에서 직접 나와 Scene 지오메트리와 처음 접촉하는 기본 광선입니다 1 .
● 반사 광선(Reflection Rays): 표면에서 반사되는 광선입니다. 표면의 미세 거칠기(roughness)에 따라 확산(Diffuse), 광택(Glossy) 또는 완전 날카로움(Singular) 하위 카테고리로 분류됩니다 1 .
● 투사 및 굴절 광선(Transmission Rays): 유리, 물 또는 투명 플라스틱과 같은 표면을 통과하는 광선입니다. 빛이 매체를 변경할 때 속도가 변경되는 원리(굴절률 - IOR)에 따라 방향이 바뀝니다 1 .
● 그림자 광선(Shadow Rays): 표면이 조명되었는지 여부를 테스트하기 위해 충돌 지점에서 광원으로 향하는 투명도 테스트 광선입니다 1 . 이러한 광선의 거동은 무한 루프에서 Scene 내에서 계속 반사(bouncing)될 수 있습니다. 그러나 무한 계산은 불가능하므로 엔진이 특정 반사 제한 또는 "러시안 룰렛"(Russian Roulette)이라는 확률적 종료 알고리즘에 도달하면 광선의 여정이 종료됩니다. 많은 수의 광선(샘플 - sample)을 발사하면 픽셀의 색상 평균이 실제 값에 가장 가깝게 수렴(convergence)하며, 이는 이미지의 노이즈를 줄이지만 처리 시간을 직접적이고 선형적으로 증가시킵니다 6 .
1.2. Eevee 및 Eevee Next: 실시간 래스터화(Rasterization) 및 하이브리드 접근 방식
EEVEE(Extra Easy Virtual Environment Engine)는 사실감보다는 속도와 상호 작용에 초점을 맞춘, 원래 OpenGL 기반으로 구축된 실시간 렌더 엔진입니다 2 . Cycles와 달리 Eevee는 근본적으로 Scene 내에서 각 광선의 수조 가지 가능한 경로를 계산하지 않습니다. 대신 컴퓨터 게임에서 표준인 "래스터화"(Rasterization)라는 훨씬 더 빠른 투영 프로세스를 사용합니다 2 . 래스터화는 3D 공간의 폴리곤(삼각형)을 2D 화면의 픽셀로 직접 변환한 다음 다양한 깊이 테스트(Z-buffering)와 셰이더(shaders)를 통해 이러한 픽셀의 색상을 수학적으로 예측합니다 2 . Eevee의 놀라운 속도는 광원 계산을 물리적 공간에서 수행하는 대신, 화면 공간(Screen Space) 또는 미리 계산된(baked) 볼륨 데이터 구조(Light Probes)를 사용하여 수행하기 때문에 발생합니다 6 . Blender 4.0 이후 도입된 Eevee Next는 엔진의 현대화 버전으로, 순수 래스터화를 넘어 하드웨어 및 화면 공간 광선 추적 기능(Ray Tracing)을 하이브리드 방식으로 통합했습니다 3 . 그러나 Eevee Next의 코어 아키텍처는 여전히 래스터화에 기반을 두고 있기 때문에, 생성하는 시각적 정확도는 항상 카메라가 현재 보고 있는 영역이나 Scene에 미리 배치된 데이터 포인트로 제한됩니다 14 .
2. 사실감의 환상: Eevee는 왜 사실적이지 않은가?
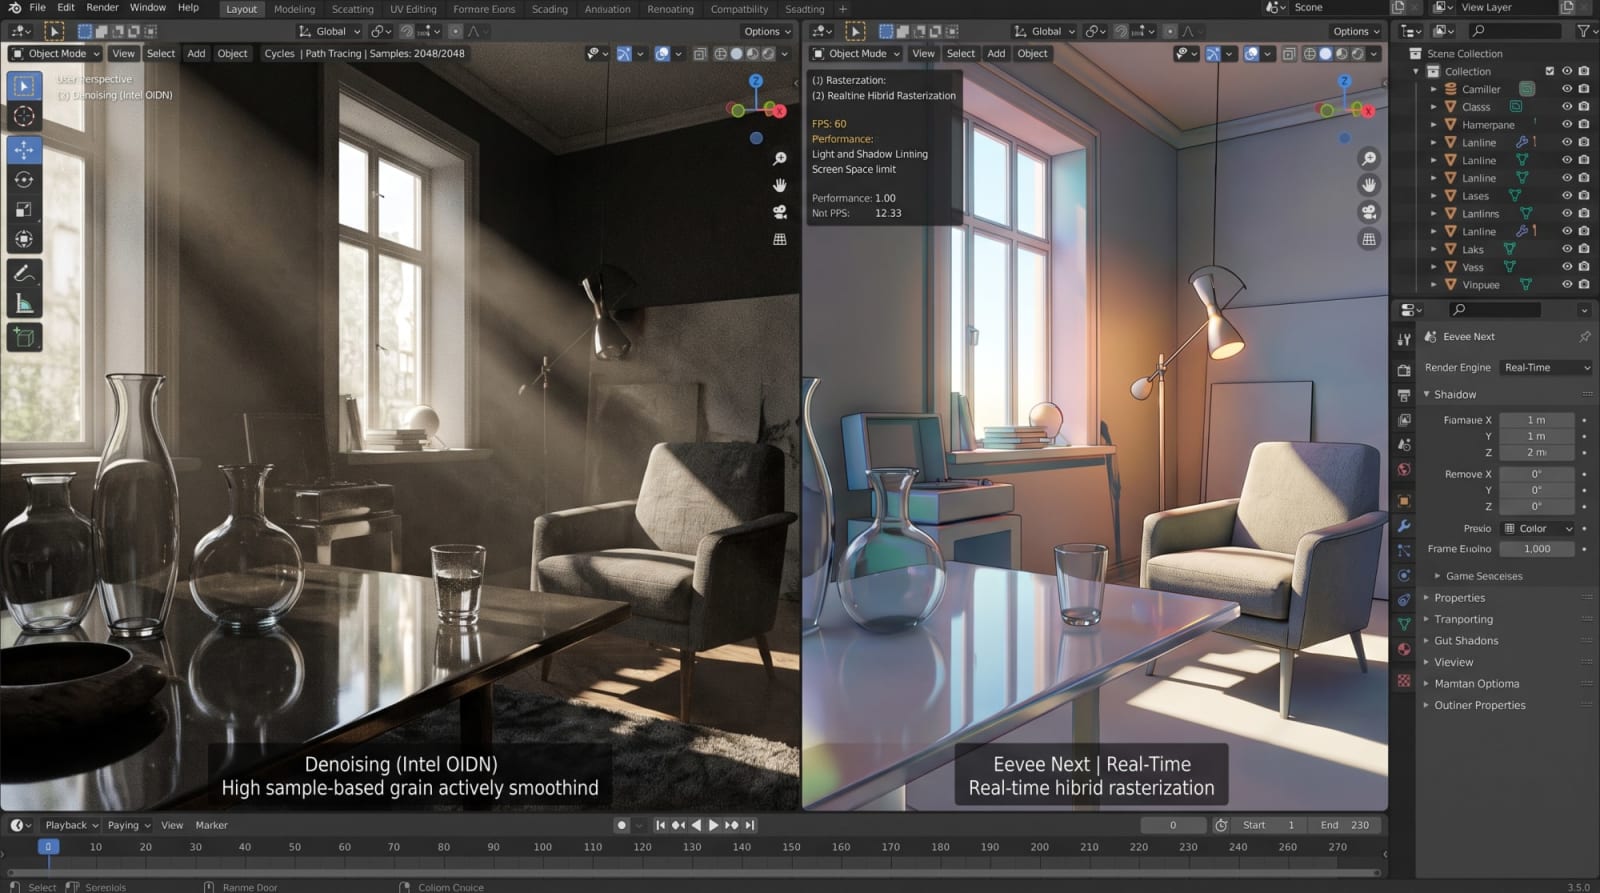
사용자들의 "왜 하나는 너무 느린데 다른 하나는 덜 사실적일까?"라는 질문에 대한 답은 Eevee가 빛을 물리적으로 시뮬레이션하는 대신 광학적 "환상"을 창조한다는 데 있습니다.
사실감은 속도를 위해 현명하게 설계된 지름길에 희생되고 있습니다.
2.1. 화면 공간 제한(Screen Space Limitations) 및 지오메트리 손실
Eevee(그리고 일반적으로 모든 래스터화 엔진)의 가장 큰 약점은 반사와 간접광을 계산할 때 "화면 공간"(Screen Space) 데이터에 의존한다는 것입니다 6 . 화면 공간 기술은 반사 또는 그림자 계산을 카메라가 현재 보는 픽셀(깊이 버퍼 - depth buffer)의 색상 및 위치 데이터만을 사용하여 수행합니다 15 . 이것의 실제 물리적 대응은 매우 문제가 많습니다: 반사율이 높은 바닥(예: 젖은 아스팔트 또는 거울) 위에 서 있는 캐릭터가 있는 경우, Eevee는 화면의 현재 픽셀을 반전시키고 바닥에 그려서 이 캐릭터의 반사를 생성합니다. 그러나 카메라가 아래로 기울어져 캐릭터가 카메라의 시야(뷰포트)를 벗어나면 바닥의 반사가 갑자기 사라지거나 잘립니다 14 . 캐릭터가 더 이상 화면 공간(depth buffer)의 일부가 아니며 Eevee는 볼 수 없는 것을 반사할 수 없기 때문입니다. Eevee Next는 이 문제를 완화하기 위해 광선 추적(Screen-Trace) 방법을 도입했습니다. 이 새로운 파이프라인은 화면 공간에서 광선 추적(Screen Space Ray Tracing - SSRT)을 수행하고, 광선이 카메라의 시야를 벗어나면 Scene에 미리 배치된 라이트 프로브(light-probes)로 대체(fallback)합니다 15 . Eevee Next의 이 시스템 성공 여부는 정밀도(Precision), 두께(Thickness), 뒷면(Backface)과 같은 매개변수에 따라 달라집니다. 예를 들어, "Thickness" 값을 높게 유지하면 깊이 버퍼의 표면이 두껍다고 가정되어 광선이 개체를 놓치는 것을 방지하지만, 이번에는 반사에 연장 또는 깜박임(flickering)과 같은 아티팩트가 발생합니다 15 . 이러한 화면 공간 환상은 모든 지오메트리를 항상 고려하는 Cycles의 완벽한 구면 반사에 근접조차 할 수 없습니다.
2.2. 전역 조명(Global Illumination) 및 빛 바운스
빛은 현실 세계에서 물체에 부딪힐 때 모든 에너지를 잃지 않습니다. 일부를 흡수하고 나머지는 반사하며, 이 반사는 색상 전송(color bleeding)을 일으킵니다(예: 빨간 벽 옆의 하얀 의자가 붉게 보이는 현상). Cycles는 이러한 간접 조명(indirect illumination)을 "Diffuse Bounces" 설정으로 수학적으로 정확하게 계산합니다 6 . 광원에너지가 환경에서 완전히 소멸될 때까지 개체 사이를 이동합니다. 반면 Eevee는 전통적으로 "라이트 프로브"(Irradiance Volumes)를 사용하여 간접 조명을 얻어야 합니다. 아티스트가 Scene에 프로브 볼륨을 배치하고, Eevee는 이러한 프로브를 통해 빛이 Scene에 어떻게 분포되는지 계산하여 텍스처에 굽습니다(baking) 13 . Eevee Next는 이 번거로운 프로세스를 우회하기 위해 지평선 스캔(horizon scan) 기반의 "빠른 GI 근사값"(Fast GI Approximation)이라는 시스템을 도입했습니다 15 . 거칠기(roughness)가 높은 표면에서 각 광선을 개별적으로 추적하는 대신 화면 공간의 조명을 대략적으로 계산하는 이 시스템은 성능을 향상시키고 노이즈를 줄이지만, 표면 간의 다중 에너지 전송, 빛 누출(light leaking) 및 접촉점 차폐(contact occlusion)를 Cycles만큼 정밀하게 해결하지는 못합니다 15 . 앰비언트 오클루전(Ambient Occlusion)은 그림자 교차점에 가짜 어둠을 추가하여 이러한 빛 부족과 깊이 부족을 가리려고 시도합니다 13 .
2.3. 볼륨 효과(Volumetrics) 및 표면 산란
(Subsurface Scattering) 유기농 소재(인간의 피부, 양초, 대리석, 우유, 나뭇잎)는 빛을 직접 반사하지 않습니다. 빛이 표면 내부로 침투하여 내부 입자와 충돌하여 산란되고 약화된 상태로 빠져나옵니다. Cycles는 이 효과를 해결하기 위해 메쉬(mesh) 내부의 실제 볼륨 산란(true volumetric scattering)을 시뮬레이션하는 "Random Walk"(무작위 행보)라는 고급 알고리즘을 사용합니다 18 . Random Walk는 폐쇄된 지오메트리 내에서 빛이 스펙트럼적으로 어떻게 감쇠되는지(예: 인간 피부에서 붉은 언더톤의 출현) 물리적으로 정확하게 계산합니다 18 . Eevee 측에서 SSS(Subsurface Scattering)는 재질 표면을 들어오는 빛에 따라 흐리게(blurring) 하는 원리를 기반으로 합니다 13 . 볼륨 내부로 들어가는 빛의 실제 거리 계산을 수행할 수 없으므로, 특히 인간의 피부와 같은 복잡한 소재에서 Cycles가 제공할 수 있는 광학적 깊이감(얇은 텍스처에서 빛이 스펙트럼으로 감쇠하고 반투명성을 생성하는 현상)을 제공하기 매우 어렵습니다 21 . 마찬가지로 안개 및 연기와 같은 볼륨(volumetric) 렌더링 프로세스에서도 Eevee는 3D 공간을 화면 축으로 슬라이스(slices)로 나누어 처리합니다 13 . Eevee Next가 이러한 영역에서 개선 사항을 제공하더라도 볼륨 셰이딩 정밀도는 항상 하드웨어 래스터화 해상도(volumetric tile size) 제한에 부딪힙니다 22 .
2.4. 셰이딩(Shadowing) 및 투명도 문제
Cycles는 광선이 고체 개체나 반투명 표면에 부딪히는 방식을 기반으로 완벽한 픽셀 정밀도의 실제 광학적 그림자를 생성합니다. 광원의 크기가 커질수록 그림자 가장자리가 자연스럽게 부드러워집니다. 반면 Eevee는 전통적으로 "섀도 맵"(Shadow Maps)을 사용합니다 6. 섀도 맵의 해상도는 제한되어 있으며(예: 광원당 1024~4096픽셀) 6, 이 제한된 해상도로 인해 그림자 가장자리가 픽셀화되어 보이거나(계단 현상) 개체가 바닥에 닿는 지점에서 그림자가 끊기는 현상(피터 패닝 효과)이 발생할 수 있습니다. 또한 유리와 같은 굴절(refractive) 개체가 서로 겹치는(투과 바운스, Transmission Bounces) 장면에서 Cycles는 완벽한 굴절률(IOR)을 적용하고 빛이 유리을 통과하여 다른 유리를 비추도록 허용하는 반면 6, Eevee는 깊이 복잡성을 피하기 위해 특수 투명도 트릭(알파 블렌드/해시)과 굴절 평면이 필요합니다. 화면 공간에서 여러 투명 개체가 겹치면 깊이 정렬(depth sorting) 오류가 발생합니다.
3. 연산 부하와 병목 현상: Cycles는 왜 이렇게 느릴까?
Cycles의 고품질 결과물에도 불구하고 제작 과정에서 가장 큰 걸림돌은 속도(또는 속도 부족)입니다. 프레임 렌더링에 몇 초가 아니라 몇 분 또는 몇 시간이 걸리는 이유는 백그라운드에서 돌아가는 상상할 수 없을 정도로 거대한 수학적 연산 부하 때문입니다. 포토실리어즘은 프로세서 사이클로 그 대가를 치릅니다.
3.1. 광선 반사(Bounces), 샘플링(Sampling) 및 노이즈(Noise)
Cycles 렌더 설정에 있는 "최대 반사"(Max Bounces)는 시뮬레이션 엔진에 의해 종료(terminate)되기 전에 광선이 표면에서 튕길 수 있는 횟수를 결정합니다 6. 완벽하고 설득력 있는 전역 조명(Global Illumination)을 위해서는 Diffuse, Glossy 및 Transmission 반사 한계를 현실적인 수준으로 유지해야 합니다. 예를 들어 적층 유리나 창문을 통해 들어오는 빛이 비치는 흰색 벽의 깊은 실내를 정확하게 계산하려면 8~12회, 심지어 서로 겹쳐진 유리 개체의 경우 16회의 반사가 필요할 수 있습니다 6. 각 반사에서 광선은 방향이 바뀌고 잠재적으로 새로운 광선으로 나뉩니다. 픽셀의 색상 정확도를 보장하기 위해 각 픽셀에서 수백, 때로는 수천 개의 샘플(sample)을 보낼 때 연산 볼륨은 로그 방식으로 증가합니다 6. 광원이 작고 도달하기 어려운 경우(예: 작은 채광창을 통해서만 들어오는 확산된 햇빛), 무작위로 발사된 광선의 대부분은 광원에 도달하지 못하고 벽이나 바닥에 부딪혀 종료됩니다 25. 광원을 찾지 못한 픽셀은 어두운 데이터를 반환합니다. 렌더가 진행됨에 따라 인접 픽셀 간의 이러한 조명 차이는 이미지에 강한 "노이즈"(Noise) 또는 폭발하는 밝고 결함 있는 픽셀(반딧불이 현상, Fireflies)로 나타납니다 15. 노이즈를 정리하는 데 필요한 샘플 수를 늘리면(예: 256에서 4096으로 증가) 렌더링 시간이 선형적으로 배가됩니다 6.
3.2. 경계 볼륨 계층 구조(BVH - Bounding Volume Hierarchy) 비용
광선 추적의 전반적인 성능은 광선이 장면의 삼각형(폴리곤)과 교차하는 테스트를 얼마나 빠르게 수행하느냐에 달려 있습니다. 현대 장면에 수백만 개의 폴리곤이 있는 경우 렌더 엔진은 발사하는 모든 광선이 어떤 삼각형에 부딪히는지 무차별 대입(brute-force) 방식으로 검색할 수 없으며, 이는 수년이 걸릴 것입니다. 대신 엔진은 BVH(Bounding Volume Hierarchy)라는 공간 데이터 구조를 사용합니다 8. BVH는 장면의 개체를 중첩된 가상 상자(Bounding Volumes) 안에 넣어 트리(tree) 구조를 생성합니다 8. 광선이 발사되면 엔진은 먼저 광선이 가장 큰 상자에 부딪히는지 확인하고, 부딪히면 그 안에 있는 더 작은 상자로 이동하며, 이 제거 프로세스는 정확히 부딪힌 삼각형에 도달할 때까지 계속됩니다 8. 이 시스템은 교차 테스트를 엄청나게 가속화합니다. 그러나 BVH 트리의 생성("Building BVH")은 렌더가 시작되기 전에 중앙 처리 장치(CPU)가 수행해야 하는 집중적인 사전 준비 작업입니다. 정적 장면에서는 이 작업이 한 번 수행되지만, 캐릭터 애니메이션이나 유체 시뮬레이션과 같이 변형되는 개체가 있는 애니메이션에서는 각 프레임마다 BVH를 다시 계산하거나 업데이트해야 합니다. 장면의 수백만 개의 파티클이나 나뭇잎이 있는 경우 BVH 생성 시간(packing BVH nodes)이 때로는 렌더 시간 자체보다 더 오래 걸릴 수 있으며, 이는 시스템에 심각한 추가 부하를 줍니다 8.
3.3. 카이스틱(Caustics) 및 MNEE(Manifold Next Event Estimation) 수학
유리 컵을 통과한 빛이 테이블 위에 만드는 강렬하고 밝은 무늬나 수영장 바닥의 빛 물결은 "카이스틱"(Caustics)이라고 불립니다 7. 표준 패스 트레이싱(path tracing) 알고리즘의 경우 카이스틱은 해결하기 가장 어려운 문제 중 하나입니다. 카메라에서 나온 무작위 광선이 유리 개체에 부딪히고, 올바른 굴절각으로 통과하여 정확히 특정한 작은 광선(예: 스포트라이트)에 도달할 확률은 수십억 분의 일이기 때문입니다 10. 이 때문에 고전적인 패스 트레이서에서 카이스틱은 항상 극도로 노이즈가 많습니다. 이 고질적인 문제를 해결하기 위해 Blender는 MNEE(Manifold Next Event Estimation) 기술을 Cycles에 통합했습니다 7. MNEE는 굴절 표면(refractive caustics)을 통해 광원에 도달하기 위해 특수 직접 연결(next event estimation)을 설정합니다 7. 이 알고리즘은 광원에서 카메라까지 다중 계층 굴절 표면(medium interfaces) 사이에서 복잡한 수학적 투영(근 구하기 문제 - root finding problem)을 사용하여 "올바른" 빛의 경로를 분석적으로 강제합니다 10. 이 기능은 Cycles의 사실감을 극대화하고 불가능한 조명 상황을 해결하지만, 백그라운드에서 막대한 미적분 계산이 필요하므로 렌더링 시간을 직접적이고 공격적으로 연장합니다.
4. 하드웨어 가속, API 및 메모리 관리
두 엔진, 특히 Cycles의 성능 잠재력은 사용된 컴퓨터 하드웨어의 사양과 이 하드를 제어하는 방식과 직접적인 관련이 있습니다. Cycles는 조난의 수학적 교차 테스트를 수행하므로 고도로 병렬화된 GPU(그래픽 처리 장치) 성능이 절실히 필요합니다. 반면 Eevee는 텍스처 필터링, VRAM 대역폭 및 래스터화 기능을 통해 작동합니다.
4.1. 연산 백엔드(Compute Backends) 및 하드웨어 API
Blender 재단은 시장의 거의 모든 현대 GPU 아키텍처를 활용할 수 있도록 Cycles를 멀티 플랫폼으로 최적화했습니다 4. 렌더링 작업을 기존 CPU(프로세서) 대신 GPU에 위임하면 소요 시간이 로그 방식으로 단축됩니다 29. Blender가 지원하는 가속 API는 다음과 같습니다:
API 기술지원 하드웨어기술적 장점 및 세부 정보CUDANVIDIA (GTX/RTX)NVIDIA의 "Compute Capability 5.0" 이상 카드를 위한 표준 범용 하드웨어 가속 환경. GPU의 병렬 처리 능력을 CPU로부터 이어받지만, 하드웨어 광선 추적 코어를 사용하지는 않습니다 28.OptiXNVIDIA RTX 시리즈NVIDIA의 하드웨어 광선 추적 코어(RT Cores)를 직접 사용하는 전용 라이브러리. 사용자 테스트에 따르면 OptiX는 CUDA만 사용하는 것에 비해 렌더링 시간을 55%에서 90%까지 단축하는 것으로 나타났습니다. 특히 BVH(Bounding Box) 교차 테스트에서 엄청난 성능 향상을 제공합니다 6.HIPAMD (RDNA1 이상)AMD 그래픽 카드(RX 5000 시리즈 이상)용으로 개발된 CUDA 유사 오픈 가속 환경. RDNA2 및 RDNA3 시리즈(RX 6000/7000 시리즈)에서 하드웨어 광선 추적 지원(hardware ray-tracing)도 활성화하여 AMD 사용자에게 상당한 속도 향상을 제공합니다 28.MetalApple Silicon (M1/M2/M3)MacOS 생태계를 위한 Apple의 직접 하드웨어 액세스 API. M 시리즈 프로세서의 통합 메모리(Unified Memory) 구조에서 큰 이점을 얻는데, 이는 VRAM과 시스템 RAM이 동일한 풀을 공유하기 때문입니다 6.oneAPIIntel Arc (Xe HPG)Intel의 Arc 시리즈 그래픽 카드를 위해 제공하는, 광선 추적 가속을 포함한 전체 지원을 포함하는 오픈 소스 API 28.
OptiX와 HIP 기술의 통합은 3D 제작 프로세스를 근본적으로 바꾸어 놓았습니다. 과거에 멀티 코어 CPU로 며칠이 걸리던 복잡한 애니메이션 렌더링은 오늘날 RTX 4090과 같은 카드가 탑재된 단일 워크스테이션에서 몇 시간 만에 완료될 수 있습니다 3.
4.2. VRAM 병목 현상 및 오프코어(Out-of-Core) 렌더링 아키텍처 렌더링 작업이 시작되면 장면에 있는 모든 지오메트리(수백만 개의 폴리곤), 고해상도 PBR 텍스처(4K/8K 디퓨즈, 노멀, 러프니스 맵), 파티클 시스템 및 볼륨 데이터를 그래픽 카드의 비디오 메모리(VRAM)에 로드해야 합니다 3. 그러나 표준 소비자급 그래픽 카드는 일반적으로 8GB에서 24GB 사이의 제한된 VRAM을 가지고 있습니다. 장면에 VRAM 한계를 초과하면 GPU 렌더링이 충돌하고 Blender 사용자에게 유명한 "CUDA/OptiX out of memory"(메모리 부족) 오류가 발생합니다 31. 이 중요한 문제를 극복하기 위해 Cycles는 오프코어(Out-of-Core) 메모리 아키텍처를 지원하도록 업데이트되었습니다 32. 오프코어 렌더링은 GPU의 VRAM이 완전히 찼을 때 누락된 데이터에 대해 시스템 메모리(DDR RAM) 풀을 사용하기 시작하는 것을 의미합니다 33. VRAM에 맞지 않는 텍스처나 지오메트리는 호스트(시스템) 메모리로 이동됩니다(swapping) 28. 그러나 이 시스템에는 매우 무거운 대가가 따릅니다. 마더보드의 PCIe 버스(PCIe bus)를 통해 CPU와 GPU 사이에서 데이터가 지속적으로 앞뒤로 이동하면서 대역폭 병목 현상이 발생하고 렌더링 성능이 엄청나게 느려집니다(극단적인 경우 직접 CPU 렌더링을 사용하는 것이 더 빨라질 수 있을 정도입니다) 34. 속도가 느려짐에도 불구하고 장면의 충돌을 방지하고 작업을 완료하므로 필수적인 "안전망"입니다 33. VRAM을 보호하고 이 병목 현상에 빠지지 않기 위해 렌더링 중에 백그라운드의 3D 뷰포트를 닫는 것 32, Simplify(간소화) 설정을 통해 "Texture Limit"으로 최대 텍스처 크기를 제한하거나 원거리 개체에 카메라/거리 컬링(Distance Culling)을 사용하는 것이 전문가들이 적용하는 기본 전략입니다 31.
4.3. 렌더 팜(Render Farms)과 클라우드 확장
개인 하드웨어가 부족한 대규모 상업 프로젝트에서 아티스트들은 "렌더 팜"(Render Farms)으로 향하고 있습니다 3. 이러한 플랫폼은 수백 개의 서버를 연결하여 렌더링 시간을 극적으로 줄입니다 11. 예를 들어 Superluminal과 같은 렌더 팜은 대형 프로젝트(Classroom 벤치마크 장면 등)를 단일 기기의 411초에서 30개 노드(서버)를 사용하여 90초로 단축할 수 있습니다 11. Superluminal은 각 프레임(frame)마다 Blender를 다시 시작하는 데 발생하는 부하를 제거하는 "Persistence Engine"을 사용하여 성능을 향상시킵니다 11. RenderStreet 플랫폼은 48GB VRAM을 갖춘 NVIDIA L40s 카드(시간당 $4.49)를 제공하여 VRAM 병목 현상을 극복하고 OptiX 하드웨어 가속과 OSL(Open Shading Language) 지원을 동시에 제공할 수 있습니다 5. iRender와 같은 클라우드 컴퓨팅 서비스는 8x RTX 4090이 탑재된 서버를 통해 사용자가 직접 기기에 연결하여 자신만의 특수 워크플로우를 구축할 수 있도록 합니다 3.
5. 최신 최적화와 Blender 4.x/5.x 혁신
Cycles과 Eevee Next 간의 차이는 성능과 품질의 격차를 좁히려 하며 렌더링 세계를 뒤흔드는 새로운 알고리즘 덕분에 끊임없이 진화하고 있습니다.
5.1. 인공지능 기반 노이즈 제거 (디노이징 혁신)
Cycles 렌더링 시간이 지나치게 느리던 문제는 인공지능 기반 "Denoiser" (노이즈 제거) 알고리즘 덕분에 근본적으로 해결되었습니다 6 . 노이즈 제거 기술은 낮은 샘플 수(예: 4096 대신 단 128 또는 256)로 생성된 "그레인(입자)" 결과물을 알베도 및 노멀 맵(패스)과 함께 분석하여 딥러닝 알고리즘으로 픽셀을 부드럽게 만들어 줍니다 6 . 노이즈 제거기 덕분에 몇 시간씩 걸리던 깨끗한 Cycles 결과물이 몇 초 또는 몇 분으로 단축되었습니다 6 . Blender의 기본 도구 중에는 두 개의 거대한 축이 존재합니다. ● Intel OpenImageDenoise (OIDN): 원래 CPU에서만 실행되던 인텔의 하드웨어 독립적인 인공지능 기반 시스템이었습니다. 프로세서의 SSE4, AVX2, AVX-512 및 AMX 세트를 사용했습니다 37 . 하지만 OIDN 2.0 버전과 함께 대규모 업데이트를 거치며 완전한 GPU 하드웨어 가속을 지원하기 시작했습니다 37 . 이제 Intel Arc (XMX)뿐만 아니라 NVIDIA(Turing, Ampere, Ada), AMD(RDNA2, RDNA3), Apple Silicon(M1+) GPU에서도 작동하여 뛰어난 성능을 발휘합니다 37 . 미세 디테일 재구성에 매우 탁월하며, GPU 메모리가 부족할 경우 즉시 자동으로 CPU로 전환(폴백)할 수 있습니다 37 . ● OptiX Denoiser: NVIDIA RTX 하드웨어 전용입니다. 머신러닝 코어를 사용하여 특히 뷰포트 상의 인터랙티브 피드백(즉각적인 카메라 움직임 중)을 부드럽게 만드는 데 엄청나게 빠릅니다 6 . 반면 Eevee Next는 노이즈 제거를 다르게 다룹니다. 시간적 누적(Temporal Accumulation)으로 최근 프레임들을 겹치고, 공간적 재사용(Spatial Reuse) 기법을 통해 화면의 노이즈를 실시간으로 억제합니다 13 .
5.2. 패스 가이딩(Path Guiding)과 Intel OpenPGL 통합
특히 건축 시각화(ArchViz)처럼 작은 창문으로 들어오는 햇빛으로 장내가 조명되며 거대한 간접 조명이 요구되는 시나리오에서는 Cycles의 무작위(brute-force) 광선 추적이 엄청난 시간 낭비입니다 25 . 이 문제를 극복하기 위해 인텔의 OpenPGL 라이브러리가 Cycles에 통합되어 "Path Guiding" (패스 가이딩) 기능이 도입되었습니다 44 . 패스 가이딩이 켜져 있으면 렌더링 과정에서 시스템이 장내의 조명 상태를 분석하고 학습합니다 44 . 어느 방향에서 더 강한 빛 에너지가 오는지(빛 분포) 매핑합니다. 이러한 "학습 샘플"(training samples)이 완료되면, 엔진은 다음 광선을 무작위로 발사하는 대신 빛이 오는 중요한 방향(예: 어두운 방의 작은 창문 틈새나 열린 문으로 새어 들어오는 빛)으로 직접 유도합니다 25 . 이 영리한 "가이딩" 메커니즘은 복잡한 다중 반사에서 노이즈 양을 극적으로 감소시킵니다 36 . 현재는 주로 CPU(프로세서)에서 안정적으로 작동하지만, GPU 지원 버전이 빠르게 개발되고 있습니다 36 . 추가로 Cycles는 "Light Tree" (라이트 트리) 기술을 통해 장내에 수백 개의 광원이 있을 때(예: 대도시의 야경 실루엣), 픽셀이 해당 지역에 영향을 미칠 가능성이 가장 높은(가깝거나 강력한) 조명만 계산하도록 하여 렌더링 시간을 단축하는 또 다른 강력한 최적화 구조를 제공합니다 6 .
5.3. 빛과 그림자 연결 (Light and Shadow Linking)
Blender 4.0의 Cycles 및 4.2 이후의 Eevee Next를 위해 혁신적인 "Light Linking" (라이트 연결) 기능이 도입되었습니다 49 . 현실 세계에서 켜진 전구는 주변의 모든 것을 밝히지만, 3D 아티스트는 종종 물리 법칙을 거부하고 시네마틱한 제어를 원합니다. 예를 들어 스포트라이트가 주인공의 얼굴만 밝히고 뒤쪽 벽은 어둡게 유지하기를 요구할 수 있습니다 49 . 라이트 연결은 정확히 이를 수행합니다. 광원이 선택된 "컬렉션"(Collections) 위의 객체만 조명하거나(포함 - include) 특정 객체를 건너뛰고 어둡게 남겨둘(제외 - exclude) 수 있습니다 49 . 그림자 연결(Shadow Linking)은 어떤 객체가 해당 조명으로 인해 그림자를 드리우고 어떤 객체는 아닐지를 제어합니다 49 . 성능 측면에서 이 기능은 라이트 트리(Light Tree) 구조를 사용할 때 매우 효율적으로 작동하지만, 그림자 연결에서는 직접 조명과 간접 조명이 서로 다른 경로를 따르기 때문에 추가 계산이 필요할 수 있습니다 49 . Eevee Next가 이 기능을 지원하기 시작한 것은 실시간 애니메이션 감독들에게 큰 도약입니다 50 .
5.4. 공간 꺾기: Ray Portal BSDF (Cycles 전용)
Blender 4.2와 함께 Cycles 엔진에서만 작동하며 렌더링 패러다임을 바꾼 "Ray Portal BSDF" 노드가 소개되었습니다 54 . 이 특수한 셰이더는 지오메트리를 변경하지 않고 광선(ray)의 공간적 위치만 꺾는 능력을 갖추고 있습니다. 통과하는 광선을 장내의 다른 좌표나 회전(X, Y, Z)으로 이동시켜 텔레포트를 가능하게 합니다 55 . 덕분에 내부가 외부보다 큰 "불가능한 공간"을 만들거나 보안 카메라가 보는 각도를 모니터 화면 위에 직접 투사하는(Camera Feed) 효과를 실시간 렌더링 내에서(외부 텍스처 베이킹 없이) 구현할 수 있습니다 55 . 투명(Transparent) BSDF처럼 작동하여 렌더링 한계를 확장하지만, 광선 통과가 단방향이며(양방향으로 만들려면 대상 지점에도 포탈을 놓아야 함) 직접 조명 샘플링을 약화시키기 때문에 포탈 뒤쪽의 작은 광원이 심한 노이즈(noise)를 유발할 수 있습니다 55 . 광학 굴절 대신 분석적 광선 위치/벡터 변환을 제공하므로 시각 효과(VFX) 전문가에게 대체 불가능한 도구입니다.
6. 스타일라이즈드 그래픽 (NPR - 비사실적 렌더링)과 "Shader to RGB" 역설
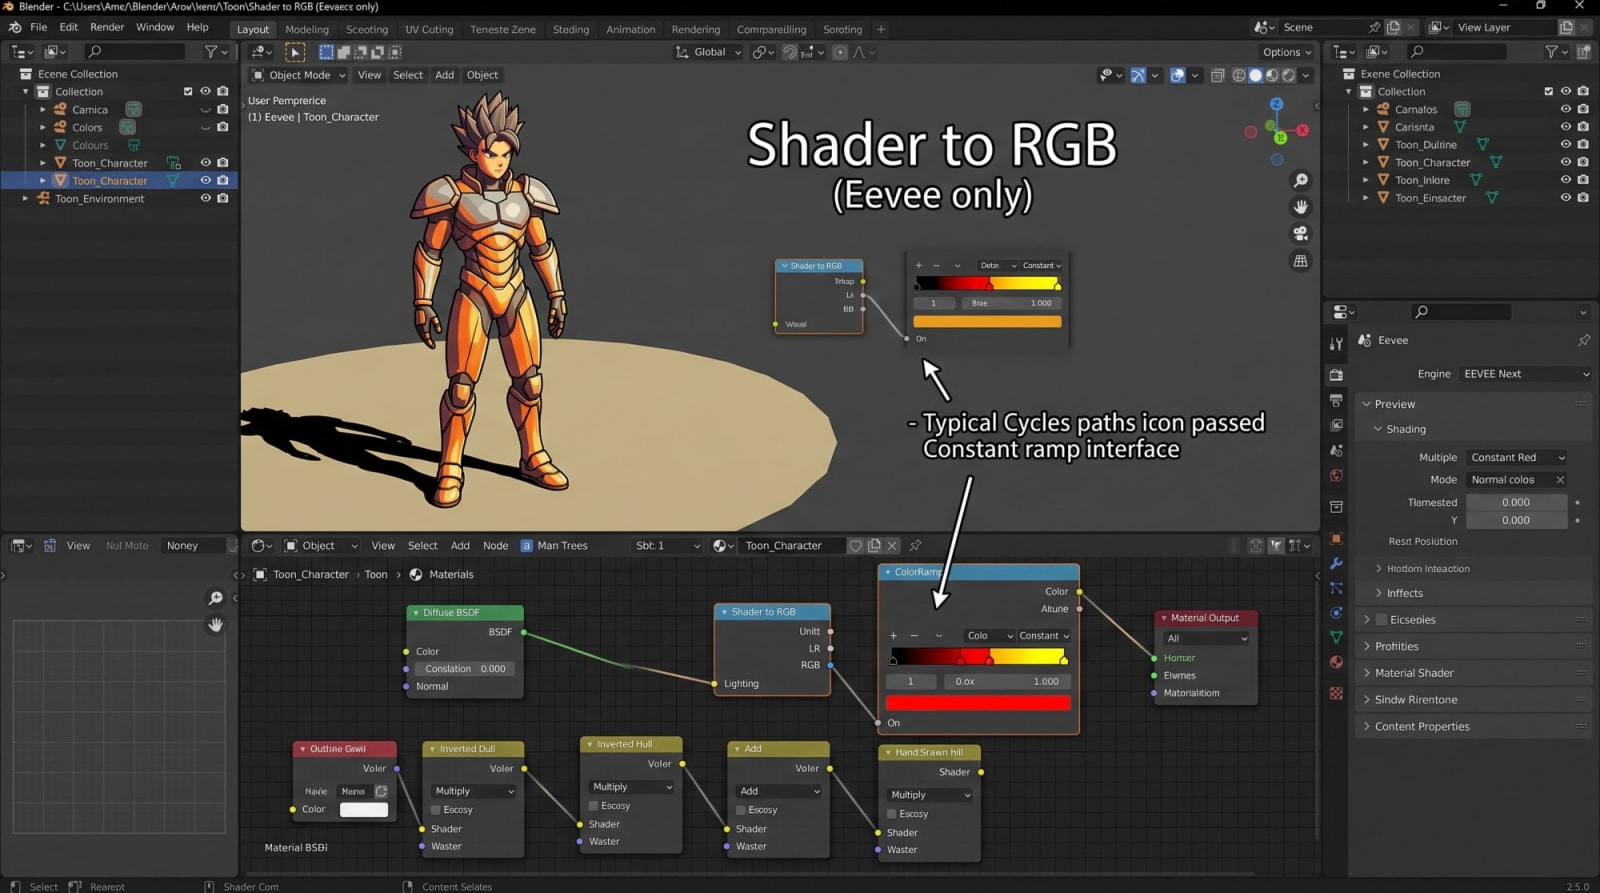
모든 3D 프로젝트가 극사실주의를 요구하는 것은 아닙니다. 애니메이션, 툰(Cel) 셰이딩 또는 만화풍의 스타일라이즈드 렌더링은 업계에서 매우 흔합니다 58 . 하지만 이 시점에서 Eevee와 Cycles의 아키텍처 코드 차이는 아티스트들에게 근본적인 선택을 강요합니다. 어떤 엔진을 사용할 것인가 하는 질문은 여기서 기술적 한계에 부딪힙니다.
6.1. Eevee의 애니메이션/툰 우위
스타일라이즈드(툰) 렌더링을 할 때 아티스트들은 자연스러운 그림자와 빛 사이의 부드러운 전환(그라데이션)을 없애고 2D 애니메이션처럼 날카로운 밴드(색상 정지점)를 만들고자 합니다 58 . 이를 위해 Blender에서는 표준 셰이더(예: Diffuse BSDF)의 조명 데이터를 가져와 이 조명 데이터를 색상(RGB)으로 변환한 뒤 "Color Ramp" (컬러 램프 - 상수/Constant 보간)를 적용해야 합니다 58 . 바로 이 결정적인 워크플로에서 Shader to RGB라는 특수한 노드가 활성화됩니다. 이 노드는
오직 Eevee 렌더 엔진에서만 작동합니다 58 .
6.2. 물리적 에너지 보존 법칙과 Cycles의 제약
사용자들이 가장 많이 묻는 질문 중 하나인 "Shader to RGB는 왜 Cycles에 없나요?"라는 질문의 답은 광선 추적 수학에 기반합니다 60 . Eevee는 래스터화 엔진이므로 렌더링 중에 특정 객체의 화면상 조명을 객체와 독립적으로 격리하여 계산하고 그 결과를 즉시 색상 데이터로 반환할 수 있습니다 62 . 반면 Cycles는 비동기식으로 작동하는 거대한 "패스 트레이싱" 네트워크입니다 62 . 광선이 A 객체에 부딪혔다고 해서 일이 끝나지 않으며 거기서 B 객체로, 다시 C 객체로 튕겨 나갑니다 62 . 만약 B 객체의 색상이 A에서 온 빛의 결과에 따라 실시간으로 변경된다면(Shader to RGB가 바로 조명에 따른 색상 변경을 요구하므로), 광선 경로는 무한한 역설에 빠지게 됩니다. 한 객체의 색상이 주변의 빛에 영향을 미치면서 동시에 주변의 빛도 객체의 색상에 영향을 주는 것은 순환적인 논리 오류를 야기하며 물리적 "에너지 보존"(energy conservation) 규칙이 깨집니다 62 . Cycles를 사용하는 아티스트들은 이러한 스타일라이즈드 외형을 위해 "Toon BSDF"를 사용하거나, 씬을 렌더 패스(render passes)로 나누어 다중 합성(compositing)을 수행하거나, 조명 데이터를 텍스처로 베이킹(baking)하는 등의 우회적인 방법을 사용해야 합니다 60 . 이 때문에 Eevee는 2D/애니메이션 스타일 프로젝트의 논란의 여지 없는 절대적인 왕입니다 3 .
7. 전략적 결정: 어떤 엔진을 어떤 시나리오에서 사용해야 할까?
하드웨어 사양, 아트 디렉션, 물리 시뮬레이션 요구 사항, 제작 시간 제약에 따라 두 엔진의 프로덕션 워크플로 내 위치는 명확합니다 3 .
7.1. Eevee (및 Eevee Next)는 언제 사용해야 할까?
● 시간이 촉박한 장편 애니메이션: Eevee는 프레임당 단 몇 초(또는 밀리초)만 소모하여 아티스트가 단일 워크스테이션에서 5분짜리 애니메이션(7000+ 프레임)을 하루 만에 완성할 수 있게 해줍니다. Cycles를 사용하면 몇 달이 걸리거나 수만 달러의 클라우드 비용이 발생할 수 있습니다 3 . ● 스타일라이즈드 / NPR 프로젝트: "Shader to RGB" 기능 덕분에 애니메이션풍의 날카로운 셸 셰이딩 작업에서 유일하게 실용적인 선택지입니다 58 . ● 프리비즈(Pre-viz) 및 모션 그래픽: 물리적 정확성(유리, 현미경적 반사)이 중요하지 않고 유연성과 생생한 실시간 미리보기가 필요한 빠른 컨셉 승인 프로세스 3 . Eevee Next의 하드웨어 레이 트레이싱 통합은 이 영역을 예전보다 훨씬 더 만족스럽게 만들었습니다 65 .
7.2. Cycles는 언제 사용해야 할까?
● 건축 시각화(ArchViz) 및 제품 디자인: 빛이 여러 표면에서 반사되어 공간을 유기적으로 밝히고(전역 조명), 접촉 그림자가 완벽해야 하는 고품질 실내 또는 제품 렌더링. Intel OpenPGL Path Guiding과 결합하면 업계 표준입니다 3 . ● VFX(시각 효과) 및 극사실주의: 실사 카메라 촬영본과 CGI를 합성하는 작업, 복잡한 적층 유리 반사(Transmission) 또는 Random Walk가 필요한 사실적인 인체 피부(Subsurface Scattering) 작업 3 . ● 복잡한 볼륨 및 카이스틱 효과: 안개 속을 통과하는 빛줄기가 주변을 밝히거나(다중 산란) 수영장 바닥의 날카로운 카이스틱 굴절(MNEE)의 물리적 정확성 10 .
7.3. 하이브리드 워크플로와 뷰포트 컴포지터
진정한 전문 시나리오에서 이 두 엔진은 서로의 적이 아니라 동일한 제작 파이프라인의 보완재입니다. Eevee와 Cycles는 완전히 동일한 "Shader Node" (셰이더 노드) 인프라와 PBR 로직을 공유합니다 2 . 이 엄청난 기능은 아티스트에게 조명 설정, 씬 레이아웃, 재질 개발(LookDev) 과정을 Eevee의 대화형 유연한 속도로 수행한 후, 최종 결과물(최종 렌더)을 단일 메뉴 전환으로 Cycles에 보내 고품질 하드웨어 가속(OptiX/HIP) 환경에서 렌더링할 수 있는 기회를 제공합니다 2 . 또한 Blender의 새로운 "Viewport Compositor" 기능 덕분에 볼륨 데이터나 블룸(Bloom) 같은 후처리 효과를 Eevee를 통해 몇 초 만에 처리하고, 깨끗하게 렌더링된 Cycles 결과물 위에 뷰포트 내에서 직접 합성(Compositing)하는 특수 하이브리드 시나리오를 만들어 양측의 장점을 비용 효율적으로 융합할 수 있습니다 22 .
결론
Blender가 3D 제작 세계에 제공하는 두 개의 거대한 렌더 엔진인 Cycles와 Eevee(그리고 신규 Eevee Next) 사이의 근본적인 차이는 기본적으로 제작 속도와 광학적 물리적 완벽함 사이의 피할 수 없는 상충 관계(trade-off)에서 비롯됩니다. Cycles는 계산 관점에서 무겁습니다. 빛을 흉내 내지 않기 때문입니다. 수학과 현대 하드웨어가 허용하는 한도 내에서 빛이 공간에서 실제로 뛰어오르는 물리적 반사, 굴절, 충돌을 무자비한 몬테카를로 적분으로 수십억 번 다시 시뮬레이션합니다. 고급 하드웨어 API 가속기(OptiX/HIP), 인공지능 기반 혁신적인 노이즈 제거기(OIDN 2.0), Intel OpenPGL 기반 패스 가이딩(Path Guiding) 알고리즘이 이 무거운 수학적 부하를 오늘날 크게 완화했음에도 불구하고, Cycles는 여전히 절대적인 극사실주의의 대가를 하드웨어 투자와 처리 시간으로 치르게 합니다. 반면 Eevee는 컴퓨터 그래픽 역사의 광학적 환영 능력에 의존합니다. 래스터화 기술은 화면 공간(Screen Space) 한계에 묶여 있기 때문에 반사, 볼륨 산란, 간접 조명을 "카메라가 보고 예측할 수 있는 범위까지만" 생성합니다. 이로 인해 물리적 정확성 측면에서는 뒤처지지만(이 때문에 덜 사실적입니다), 몇 초 만에 매혹적인 애니메이션을 제작할 수 있고 메모리 소비를 최적화하며 NPR (Shader to RGB) 워크플로를 지원하기 때문에 대부분의 중대형 프로덕션의 뼈대를 담당합니다. 전문 프로젝트를 시작할 때 최종 목표가 물리적 정확성인지, 아니면 예술적 유연성, 예산, 속도인지에 대한 답변이 어떤 엔진을 선택할지 직접 결정하는 유일한 요소입니다.
*정보: 이미지는 Google Gemini에 의해 생성되었습니다.