Arbres de comportement de l'intelligence artificielle dans le développement de jeux : Analyse approfondie des structures de nœuds sélecteurs, séquentiels et décorateurs dans le cadre d'Unreal Engine 5 et Unity
L'évolution des systèmes d'intelligence artificielle dans les jeux vidéo reflète un changement de paradigme fondamental, progressant de simples ensembles de règles déterministes vers des mécanismes de décision dynamiques, modulaires et sensibles au contexte. Au cœur de cette évolution se trouvent des modèles de planification mathématique et logique connus sous le nom d'« Arbres de comportement » (Behavior Trees - BT). Initialement développés pour la robotique et les systèmes de contrôle, et inspirés en particulier par l'architecture de système de contrôle multicouche de Rodney Brooks, ces structures ont fait leurs preuves dans l'industrie du jeu vidéo à travers des projets de grande envergure tels que Halo, Bioshock et Spore. 1 Aujourd'hui, ils constituent les blocs de construction fondamentaux de l'intelligence artificielle des moteurs de jeu modernes tels qu'Unreal Engine 5 et Unity. Ce rapport examine de manière exhaustive les nœuds Sélecteur (Selector), Séquentiel (Sequence) et Décorateur (Decorator) qui forment l'épine dorsale des arbres de comportement ; la logique théorique derrière ces nœuds, leurs avantages par rapport aux machines à états finis (FSM), leurs mécanismes de fonctionnement mathématique et leurs applications spécifiques dans les architectures de moteurs modernes.
Fondements théoriques et mathématiques des arbres de comportement
Les arbres de comportement sont des modèles d'arbres mathématiques de structure dirigée et hiérarchique qui modélisent l'exécution de plans en informatique, en robotique et dans les jeux vidéo. 1 Conçu sur une structure d'arbre hiérarchique, ce modèle possède un flux d'exécution qui commence par le nœud racine (root) et progresse des nœuds internes (nœuds composites) vers les nœuds feuilles (feuille/tâche). 3 La caractéristique architecturale la plus fondamentale du système est que chaque nœud, lorsqu'il reçoit son tour de traitement (tick), effectue une opération logique spécifique, puis renvoie un état d'opération spécifique (status) au nœud parent qui l'a appelé. 3 Ces états renvoyés sont universellement classés en trois catégories principales :
Succès (Success) : Indique que le nœud a rempli sa tâche définie ou son contrôle logique de manière complète et qu'il est terminé. 3
Échec (Failure) : Indique que le nœud n'a pas pu accomplir sa tâche définie, qu'il a rencontré un obstacle ou que la condition n'est pas remplie. 3
En cours (Running) : Indique que la tâche n'est pas encore terminée, qu'elle se poursuit et qu'elle doit être réévaluée lors du prochain cycle de traitement (tick). 3
Contrairement aux arbres de décision traditionnels (Decision Trees) et aux simples blocs if-else, l'existence de l'état « En cours » (Running) permet aux arbres de comportement d'exécuter des actions de manière continue pendant une durée supérieure à un seul cycle de traitement (frame/tick) et dote le système d'une structure réactive qui le protège contre le blocage. 5 Dans le développement de jeux, il faut généralement quelques secondes à un agent d'IA pour se rendre du point A au point B ; tout au long de ce processus, le nœud feuille en cours d'exécution renvoie continuellement l'état « En cours » pour permettre aux nœuds parents de rester en attente (Waiting). 4 Ce fonctionnement asynchrone empêche le blocage du pipeline principal du moteur.
Comparaison des paradigmes : Machines à états finis (FSM) et Arbres de comportement (BT)
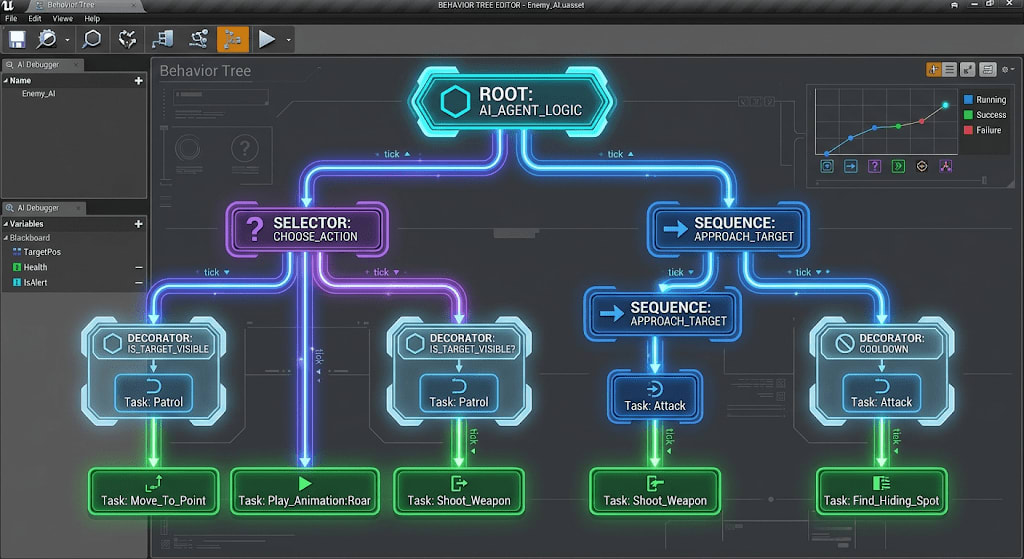
La raison principale pour laquelle les arbres de comportement sont devenus la norme dans l'industrie du jeu vidéo est qu'ils résolvent les impasses architecturaux apportés par les machines à états finis (Finite State Machines - FSM). Une FSM gère les transitions (Transitions) de chaque état (State) les uns par rapport aux autres via un graphe d'adjacence (adjacency graph) prédéfini. 2 Faciles à construire et fonctionnant parfaitement lorsque le nombre d'états est faible, les FSM se transforment en un chaos de « code spaghetti » incontrôlable à mesure que le nombre d'états augmente, en raison de la multiplication exponentielle des combinaisons de transition. 7 En revanche, grâce à leur structure hiérarchique, les arbres de comportement construisent des actions très complexes en combinant des tâches simples (composition). 1 La manière dont les sous-tâches sont appliquées fonctionne comme une boîte noire (black box) pour les nœuds supérieurs. 1 Grâce à leur structure réactive, en cas de stimulus externe ou de changement d'état de haute priorité, l'arbre peut se réévaluer à partir de la racine ou par l'intermédiaire d'écouteurs d'événements spécifiques (observers) pour annuler les actions en cours et activer la nouvelle branche adaptée à la situation. 5 Dans les FSM, les transitions doivent être codées directement à l'intérieur des états ou dans une classe de gestionnaire séparée, tandis que dans les arbres de comportement, le flux de contrôle et l'exécution des actions sont complètement séparés. 2
Métrique d'analyse | Arbres de comportement (Behavior Trees) | Machines à états finis (FSM / HFSM) |
|---|---|---|
Structure architecturale | Hiérarchique, basée sur la relation parent/enfant, flux de haut en bas. | Graphe d'adjacence (adjacency graph) et transitions de bords entre les nœuds. |
Évolutivité | Haute modularité ; les sous-arbres peuvent être testés indépendamment, la complexité augmente de manière linéaire à mesure que le graphe grandit. | La gestion des transitions devient exponentiellement plus difficile à mesure que la complexité augmente (risque de ). |
Logique d'exécution | Orientée tâches (Task-based). Les nœuds sont évalués dynamiquement de haut en bas à chaque tic ou événement. | Orientée états (State-based). Un état actif reste fixe jusqu'à ce qu'une condition de transition spécifique soit remplie. |
Réactivité | Mécanismes d'annulation immédiate (abort) et de réorientation disponibles pour les tâches de haute priorité. | Nécessite des règles explicites (explicit), des fonctions de sortie et d'entrée pour passer de l'état actuel à un nouvel état. |
Gestion de la mémoire | Les décisions passées ne sont pas stockées sous forme d'arbre, le système s'exécute à chaque fois à partir de la racine ou du nœud actuel (Réactivité sans mémoire). | Les actions et décisions passées créent une mémoire explicite (memory) sur l'état actuel (Fort pouvoir d'expression). |
Tableau 1 : Comparaison structurelle, algorithmique et opérationnelle des arbres de comportement et des machines à états finis dans les systèmes d'intelligence artificielle. Ce tableau résume les différences architecturales et les scénarios d'utilisation des deux paradigmes. 1
Lorsque les chercheurs ont comparé les BT aux arbres de décision, aux programmes téléoréactifs et aux FSM, ils ont prouvé que les FSM étaient plus « expressifs » (expressive) car ils pouvaient construire des états ayant accès à des variables internes et à des décisions passées, tandis que les BT étaient beaucoup plus « réactifs » (reactive) et lisibles car ils recommençaient l'exécution à partir de la racine (ou l'interrompaient par des événements) à chaque nouvelle entrée ou à chaque tic. 5 Les développeurs de jeux ont éliminé ce manque de mémoire en soutenant cette structure sans mémoire mais à réaction immédiate des BT avec des unités de stockage de données appelées tableaux noirs (Blackboard), obtenant ainsi une séparation parfaite entre données et logique. 12
L'épicentre du contrôle de flux : Nœuds composites (Composite Nodes)
Le cœur du mécanisme de décision et du flux logique dans les arbres de comportement est constitué par les « Nœuds composites » (Composite Nodes). Un nœud composite est une structure squelettique principale qui peut posséder un ou plusieurs nœuds enfants (child) qui lui sont rattachés, et qui détermine l'ordre, les règles de priorité ou les conditions logiques selon lesquelles ces enfants seront exécutés. 3 La géométrie du flux se fait universellement de haut en bas (du parent vers l'enfant) et de gauche à droite (de la branche prioritaire à la branche secondaire). 10 Les deux modèles de nœuds composites les plus fondamentaux et indispensables du système sont les nœuds Séquentiel (Sequence) et Sélecteur (Selector). 3
Nœud séquentiel (Sequence Node) : Flux logique « ET » (AND)
Le nœud séquentiel est le bloc de construction qui exécute les sous-nœuds qui lui sont rattachés de manière séquentielle et dans le cadre d'une suite de règles stricte, en commençant par l'enfant le plus à gauche et en allant vers la droite. De par sa logique de fonctionnement, le nœud séquentiel peut être modélisé comme une porte logique « ET » (AND) dans une architecture de programmation. 3 Pour que le nœud soit considéré comme ayant accompli sa tâche avec succès, chaque nœud enfant de la chaîne doit être exécuté et renvoyer sans exception l'état « Succès » (Success). 3 Si à un moment quelconque de la chaîne un nœud enfant renvoie « Échec » (Failure), le nœud séquentiel arrête immédiatement l'exécution à cet endroit, renonce à exécuter les autres enfants situés à droite et transmet un statut d'« Échec » à son propre parent. 3
Tant qu'un des nœuds enfants renvoie l'état « En cours » (Running) pendant l'exécution, le nœud séquentiel stoppe la progression et continue à transmettre l'état « En cours » à son propre parent. 3 Lors du prochain tic du système, le nœud séquentiel reprend l'exécution à partir de ce nœud enfant qui est déjà en train de s'exécuter, sans recommencer depuis le début.
Mathématiquement, l'état S d'un nœud séquentiel, les états des nœuds enfants étant respectivement , peut être exprimé par l'équation suivante :
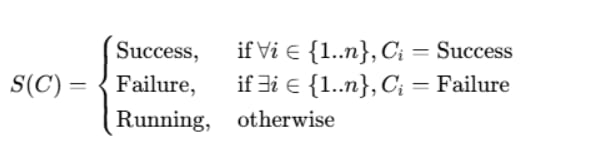
Dans les processus de développement de jeux, le nœud séquentiel est un outil parfait pour modéliser un ensemble d'actions complexes qui sont absolument interdépendantes et qui doivent se dérouler dans un ordre chronologique. Si l'on considère une action classique « d'ouverture de porte » ; l'action d'ouvrir une porte par une IA peut être regroupée sous une branche Sequence composée de trois nœuds feuilles distincts : « Marcher vers la porte », « Déverrouiller la porte » et « Pousser en tournant la poignée de porte ». 10 Si le personnage ne parvient pas à trouver son chemin lors de la première étape et ne peut pas aller à côté de la porte (Erreur de navigation - Failure), toute la séquence d'actions se solde par un échec. Étant donné qu'il serait illogique pour le système d'exécuter la commande « Déverrouiller » alors que le personnage n'est pas à côté de la porte, le nœud séquentiel détecte immédiatement cette erreur, brise la chaîne et économise des cycles de processeur (CPU). 13 De même, une branche Sequence créée pour qu'un agent ennemi attaque le joueur est conçue comme suit : « Avancer vers le joueur », « Vérifier s'il est à portée », « Se tourner vers le joueur » et « Jouer l'animation d'attaque ». Si la vérification de la portée échoue, les actions de rotation et d'attaque ne sont jamais exécutées. 14
Nœud sélecteur (Selector / Fallback Node) : Flux logique « OU » (OR)
Le nœud sélecteur (également connu sous le nom de Fallback dans certains moteurs), avec une philosophie exactement opposée à celle du nœud séquentiel, fonctionne comme un résolveur de problèmes flexible et une porte logique « OU » (OR). 3 Ce nœud essaie les nœuds enfants situés en dessous de lui selon une hiérarchie allant toujours de gauche à droite, mais dès qu'un nœud enfant réussit (« Succès »), il cesse d'évaluer les autres alternatives et renvoie immédiatement « Succès » à son parent. 3 Pour qu'un nœud sélecteur soit considéré comme ayant échoué, tous les nœuds enfants situés en dessous de lui doivent être essayés sans exception et échouer tous ensemble (« Échec »). 3
Tout comme dans le nœud séquentiel, si un enfant en cours d'exécution renvoie « En cours », le nœud sélecteur est également suspendu et transmet l'état « En cours » à son parent.
Sa définition mathématique est la suivante :
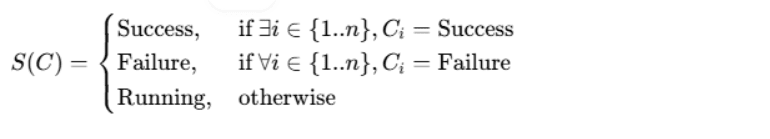
Dans la conception de jeux, cette structure est utilisée pour permettre à l'IA d'essayer différentes routes, tactiques ou réactions priorisées afin d'atteindre un seul objectif ou but général. Le côté gauche représentant toujours la plus haute priorité, dans la pratique de la conception, l'action la plus privilégiée, la moins coûteuse ou la plus optimale est placée tout à gauche, tandis qu'en allant vers la droite, des solutions alternatives, plus coûteuses et moins idéales sont présentées. 3 Cette situation crée une forte stratification des priorités (priority) dans l'architecture de l'arbre. 3
Pour illustrer cela, élargissons le scénario d'ouverture de porte : le personnage doit passer de l'autre côté de la porte. Sous un nœud Sélecteur, trois actions ou sous-arbres (Sequence) différents peuvent être alignés. Tout à gauche se trouvent les actions « Utiliser la clé », au milieu « Crocheter la serrure » (plus lent), et tout à droite « Briser la porte pour l'ouvrir » (bruyant et dangereux). 10 Si l'agent possède la clé dans son inventaire, la première action est essayée et réussit. Le nœud sélecteur annule toutes les autres opérations et la porte est franchie. Cependant, si l'agent ne possède pas la clé (Failure), le nœud sélecteur n'abandonne pas et passe immédiatement à l'option « Utiliser le crochet » située juste à droite. Si celle-ci échoue également, il essaie de briser la porte en dernier recours. Si les trois actions échouent (par exemple, s'il s'agit d'une porte en acier inviolable), le nœud sélecteur signale alors seulement à son parent que toutes les alternatives sont épuisées (Failure). 10 Cette architecture OU basée sur les priorités reflète la véritable puissance des nœuds sélecteurs dans la production de comportements d'intelligence
artificielle extrêmement sophistiqués et naturels.
Manipulation d'exécution : Nœuds Décorateurs
Alors que les nœuds composites organisent l'ordre de leurs enfants et la logique d'exécution, les nœuds décorateurs sont chargés d'ajuster finement les mécanismes de contrôle à l'intérieur de l'arbre. Portant le même nom que le design pattern « Décorateur » en génie logiciel, cette structure ne peut posséder qu'un seul nœud enfant (ou sous-arbre), contrairement aux nœuds composites. Elle manipule les règles d'exécution, les résultats renvoyés ou les mécanismes de boucle de cet enfant en l'enrobant de l'extérieur comme une armure.3 Les décorateurs agissent comme des barrières conditionnelles (Conditionals) ou des nœuds de garde (Guard Nodes) qui décident si une branche peut être exécutée ou non.15
Fonctions principales et scénarios d'utilisation des décorateurs
L'utilisation la plus courante et la plus vitale des décorateurs dans l'intelligence artificielle des jeux est le contrôle des conditions (Conditionals).4 Une branche de l'arbre d'IA ne devient accessible que lorsque les conditions définies par le décorateur sont remplies. Par exemple, un décorateur placé au début d'une branche « Attaque » visant à attaquer l'ennemi vérifie en continu des conditions telles que « L'ennemi est-il dans le champ de vision ? » ou « L'arme est-elle chargée ? ».3 Si la condition n'est pas remplie, le décorateur bloque immédiatement l'exécution de son enfant et renvoie directement un état « Échec » (Failure).4
Outre les conditions, les décorateurs disposent également de variantes qui modifient directement les résultats du flux ou lient les actions à une chronologie spécifique 4 :
Inverter (Inverseur) : Fonctionne comme une porte logique « NON » (NOT). Si le nœud enfant échoue, il renvoie « Succès » au parent ; si l'enfant réussit, il renvoie « Échec ».4 Il est particulièrement utilisé lorsqu'on souhaite qu'un état spécifique ne se produise pas (Ex. : « Patrouiller si l'ennemi n'est pas proche »).
Succeeder (Succès forcé) : Quel que soit le résultat de l'enfant, même en cas d'échec, il renvoie de force un « Succès » au nœud parent.4 Cela est utilisé au sein d'une grande chaîne Sequence pour empêcher une tâche optionnelle dont l'échec est sans importance (Ex. : « Crier sur l'ennemi ») de rompre toute la chaîne.18
Repeat (Boucle / Répétition) : Permet de répéter consécutivement un nœud ou une branche un nombre de fois défini, indéfiniment, ou jusqu'à ce qu'il réussisse ou échoue.4
Cooldown et Time Out (Limitations de durée) : Le Cooldown impose un temps d'attente obligatoire entre deux exécutions consécutives d'une branche (Ex. : temps de recharge des compétences). Le Time Out permet d'annuler une opération de longue durée (Running) en la faisant échouer de force après un certain nombre de secondes.4
Unreal Engine 5 : Architecture d'arbre de comportement pilotée par les événements
Unreal Engine 5 (UE5) propose son implémentation d'arbre de comportement aux standards de l'industrie avec des modifications architecturales uniques, hautement performantes et complexes. La plus profonde et la plus importante de ces modifications est que les arbres de comportement d'UE5 fonctionnent sur une architecture entièrement « pilotée par les événements » (Event-Driven).16 Dans les arbres de comportement classiques, le système réévalue continuellement tout l'arbre, de la racine jusqu'aux feuilles, à chaque cycle de traitement (frame/tick) pour tester la validité des actions. Cette approche basée sur le « polling » (scrutation) impose une charge énorme sur les performances du processeur (CPU) dans un jeu comportant des centaines d'ennemis.19
Selon la documentation d'Unreal Engine, les arbres de comportement du moteur fonctionnent en mode d'écoute passive pour éviter cette charge de traitement inutile. Au lieu de vérifier les conditions à chaque image, le système attend des « événements » déclenchés par la modification des variables sur le Blackboard (Tableau noir), et n'ouvre, ne ferme ou ne réévalue les branches nécessaires de l'arbre que lorsque la variable concernée change.16
Dans UE5, un profil d'IA s'appuie fondamentalement sur l'AI Controller qui gère le cerveau de l'IA, le Blackboard (base de données contenant la mémoire et les variables), le Behavior Tree qui dessine la logique de décision, ainsi que les Tasks qui effectuent les actions, les Decorators qui filtrent les états et les Services qui mettent à jour les données.12 Le Blackboard est une classe de données qui stocke des données contextuelles telles que les cibles du personnage, sa position actuelle, les ennemis dans son champ de vision ou les points de patrouille, et vit de manière totalement indépendante de l'arbre de comportement.12 L'arbre de comportement est simplement un processeur logique ; il extrait les données du Blackboard, prend la décision et déclenche la tâche (Task).19
Nœuds composites dans UE5 : Selector, Sequence et Simple Parallel
Dans l'interface d'UE5, le nœud « Selector » est utilisé pour effectuer des transitions tactiques entre des sous-arbres (subtrees), tandis que le nœud « Sequence » sert à exécuter sérielle une série de sous-actions.12 Au lieu des nœuds Parallel (Parallèle) complexes présents dans les systèmes traditionnels, UE5 utilise le nœud « Simple Parallel » (Parallèle simple) pour plus de facilité d'utilisation et de stabilité.14 Le nœud Parallèle simple possède exactement deux connexions : une « Tâche principale » (Main Task) et une « Branche d'arrière-plan » (Background Branch). La tâche principale doit toujours être un nœud feuille (Task). Pendant que l'agent exécute sa tâche principale d'une part (Ex. : « Tirer sur l'ennemi »), la branche d'arrière-plan fonctionne simultanément (Ex. : « Se déplacer continuellement pour s'éloigner de l'ennemi »). La réaction du nœud lorsque la tâche principale ou l'arrière-plan se termine peut être configurée dans les paramètres.14
Le cœur du système : Le mécanisme des annulations d'observateur (Observer Aborts)
La caractéristique la plus fondamentale qui rend le système d'arbres de comportement d'Unreal Engine 5 inégalé et permet à l'IA en jeu de sembler « vivante » est le mécanisme des « Annulations d'observateur » (Observer Aborts) intégré au niveau matériel dans les décorateurs.21 Un agent d'IA n'a pas besoin de retourner à la racine de l'arbre et de reparcourir toutes les branches pour évaluer une condition externe spécifique (par exemple, l'ennemi sortant du champ de vision). Au lieu de cela, les décorateurs écoutent (observent) passivement la variable du Blackboard.17
La fonction Observer Aborts, qui détermine la manière dont le système coupe les branches lorsque les conditions changent, offre aux développeurs quatre paramètres différents 22 :
Mode d'annulation de l'observateur | Description fonctionnelle et impact opérationnel |
|---|---|
None (Aucun) | Aucune interruption instantanée n'est effectuée, même si l'écoute a lieu. L'arbre évalue la condition dans son flux normal lorsque le tour hiérarchique revient au décorateur. La survenance d'un événement de haute priorité ne peut pas interrompre une tâche de basse priorité. |
Self (Soi) | Concerne uniquement le nœud auquel le décorateur est attaché et l'arbre situé sous ce nœud. Si la condition devient soudainement invalide alors que l'exécution se trouve déjà à l'intérieur de cette branche (par exemple, si l'ennemi sort de portée alors qu'on se trouve dans la branche « Attaque »), la branche est immédiatement annulée et l'arbre signale un état « Échec » à la hiérarchie supérieure. |
Lower Priority (Priorité inférieure) | Le décorateur surveille les branches ayant une priorité inférieure à la sienne (situées sur sa droite). Pendant que l'agent exécute une action de basse priorité sur la droite (Ex. : Patrouiller), lorsque la condition de ce décorateur est remplie (Ex. : Ennemi repéré), le système annule immédiatement la tâche de patrouille à droite et ramène le flux vers la gauche (à l'intérieur de cette branche). |
Both (Les deux) | C'est le mode le plus réactif où les fonctions « Self » et « Lower Priority » fonctionnent simultanément. Il s'auto-annule lorsque la condition de la branche actuellement exécutée est rompue, et annule également la basse priorité pour reprendre le flux lorsque sa propre condition est remplie alors qu'il se trouve dans une action de basse priorité. |
Tableau 2 : Fonctionnement systématique et tactique des paramètres Observer Aborts d'Unreal Engine 5.
Pour l'expliquer à travers un scénario d'analyse : pendant que l'agent exécute le nœud séquentiel « Patrouiller » (basse priorité, branche de droite), la clé « HasLineOfSight » (Ligne de vue dégagée) dans le Blackboard passe à la position « True » (Défini) lorsque le joueur entre dans le champ de vision de l'agent. Si le décorateur situé au début de la branche « Poursuivre » sur la gauche est réglé sur « Lower Priority » ou « Both », le système annule instantanément le nœud Task de patrouille (même au milieu d'un long processus de navigation) et fait passer l'exécution à la branche « Poursuivre » de haute priorité.14 Il s'agit de l'équivalent logiciel dans l'IA des jeux d'un signal d'« interruption matérielle » (hardware interrupt) dans les systèmes d'exploitation, permettant à l'IA de prendre des décisions instantanées et hyper-réactives. Si la condition se rompt à nouveau (le joueur se cache) et que le décorateur est réglé sur « Both » ou « Self », la tâche « Poursuivre » est immédiatement interrompue et le système revient à la routine de patrouille sur la droite.14 Dans les situations où plusieurs décorateurs tentent d'annuler des tâches de basse priorité, les conditions du décorateur le plus à gauche (de plus haute priorité) doivent être remplies.22
Nœuds de service dans l'architecture d'UE5 (Service Nodes)
Un autre bloc de construction entièrement différent des concepts d'arbres de comportement classiques et développé spécifiquement pour UE5 est le type de nœud spécifique appelé « Service » (Service). Les services n'exécutent pas d'actions comme les nœuds feuilles et n'interrompent pas le flux comme les décorateurs. Ce sont des nœuds de mise à jour qui ne peuvent être attachés qu'aux nœuds composites (Selector/Sequence) et qui se déclenchent en continu en arrière-plan à des intervalles de temps définis (fréquence) tant que cette branche est exécutée.27
Les développeurs utilisent les Services pour suivre la position mobile de la cible, calculer la distance par rapport au joueur ou mettre à jour régulièrement les données sur le Blackboard en vérifiant les variables environnementales.19 Alors que d'autres moteurs de jeux nécessitent l'écriture de branches parallèles complexes (Parallel Nodes) ou de lourds codes en C# pour ce type de mises à jour périodiques de données, UE5 optimise incroyablement les performances du processeur en localisant cela sur une branche spécifique de l'arbre. Un service exécute la méthode « Tick » tant que la séquence ou le sélecteur auquel il est attaché est actif, et s'arrête lorsqu'on sort de cette branche, cessant ainsi de consommer des performances.27
Unity 6 Behavior Package (v1.0+) : Architecture d'arbre moderne, visuelle et polyvalente
Historiquement, les développeurs utilisant le moteur Unity ont souvent dû compter sur des extensions d'actifs (assets) tierces telles que NodeCanvas, Behavior Designer ou Playmaker pour leurs solutions complexes d'IA en jeu.30 Cependant, avec le package officiel « Unity Behavior » (version 1.0.x) introduit à partir des versions d'Unity 6000 et ultérieures,
le moteur s'est doté d'un éditeur de logique visuelle officiel, intégré, aux performances optimisées et entièrement piloté par les événements. Les ingénieurs d'Unity ont nommé le système « Graphiques de comportement » (Behavior Graphs) afin de démarquer cette structure moderne des hiérarchies rigides des arbres de comportement classiques, et de souligner qu'elle présente des caractéristiques non linéaires et beaucoup plus adaptatives où les branches peuvent se rejoindre (nœuds de jonction - Join nodes). Le système Unity Behavior est directement intégré à l'infrastructure de sérialisation au cœur du moteur et à la logique C#. Tout comme dans UE5, les tâches de transfert de données sont gérées via des variables « Blackboard », tandis que la logique graphique fonctionne avec des déclencheurs basés sur des événements. Dans le système, les nœuds sont divisés en deux groupes principaux selon leurs fonctions universelles : les nœuds de « Contrôle du flux » (Control flow) qui décident où va le flux, et les nœuds d'« Action » (Action) qui effectuent des actions concrètes et sont généralement codés en gris. Les nœuds de contrôle du flux sont quant à eux classés en nœuds de Séquencement (Sequencing) et de Modification (Modifier).
Nœuds de séquentiel dans Unity : Sequence et Try In Order
Bien que les nœuds de séquentiel du package Unity remplissent exactement la même fonction que la logique Sequence et Selector des arbres classiques, ils utilisent une syntaxe différente et novatrice en termes de nommage et d'agencement fonctionnel. Le nœud « Selector » (Sélecteur) traditionnel est appelé « Try In Order » (Essayer dans l'ordre) dans l'écosystème Unity.
Nœud Sequence (Séquentiel) : Fonctionne exactement selon la logique traditionnelle. Il exécute les branches de gauche à droite dans l'ordre ; si l'une d'elles échoue, il rompt le flux et renvoie Failure, et si elles réussissent toutes, il renvoie Success. L'une des fonctionnalités les plus novatrices de l'interface Unity Behavior est la structure de « Séquencement implicite » (Implicit Sequence / Stacking). Lorsque plusieurs nœuds d'action sont empilés verticalement les uns sur les autres dans l'éditeur visuel (par exemple, lors de l'ajout de trois nœuds d'animation d'affilée), le système ne nécessite pas de nœud Sequence supplémentaire pour les relier. Au moment de l'exécution (runtime), cette structure empilée se transforme automatiquement en un nœud Séquentiel masqué. Cela réduit considérablement l'encombrement du graphique visuel et l'apparence « spaghetti ».
Nœud Try In Order (Sélecteur) : Comme son nom l'indique, ce nœud essaie les branches de gauche à droite dans l'ordre jusqu'à ce qu'une option devienne « Succès ». Dans ce contexte, il s'agit de l'équivalent logique exact du nœud « Selector » ou « Fallback » des arbres de comportement classiques. Il est généralement utilisé dans les scénarios où l'agent doit trouver la « meilleure option » parmi différentes stratégies.
Nœuds Run In Parallel et Random : Ce sont des structures de flux utilisées pour exécuter toutes les branches connectées en même temps (simultanément) ou pour en choisir une complètement au hasard parmi les enfants. Dans les exécutions parallèles, la logique du nœud parent peut être configurée avec des détails précis tels que « Wait For All » (Attendre la fin de toutes les branches avec succès) ou « Wait For Any » (Il suffit qu'une seule branche se termine).
Nœuds Modificateurs et Architecture d'Interruption Pilotée par les Événements
Unity Behavior a regroupé le concept classique de nœud "Décorateur" des arbres sous la catégorie des nœuds "Modifier" (Modificateur), les intégrant dans un cadre beaucoup plus fonctionnel. Un nœud modificateur est une structure de contrôle qui ne peut avoir qu'un seul enfant et qui gère directement le fonctionnement, le nombre d'exécutions (Repeat), l'état renvoyé (Inverter, Succeeder) ou la condition d'activation (Cooldown) de la branche enfant à laquelle il est connecté. Dans l'écosystème Unity, les sous-types les plus vitaux de ces nœuds qui gèrent le flux de jeu sont les modifications "Abort" (Annuler) et "Restart" (Redémarrer). Le nœud Abort arrête immédiatement l'exécution de la branche située en dessous lorsque les conditions définies via le Node Inspector (Ex : Santé < 20) sont remplies (Any Are True / All Are True) et transmet un échec (Failure) à son parent. Restart, avec une logique inverse, réinitialise une branche en cours d'exécution et la redémarre depuis le début lorsque les conditions sont réunies.
La véritable révolution dans le système moderne d'Unity est le système d'"Interruption prioritaire basée sur l'observateur" (Observer-based priority interruption), qui est un reflet direct du mécanisme légendaire "Observer Aborts" d'Unreal Engine. Selon les guides officiels, cette structure permet aux actions de haute priorité (branches de gauche dans le graphique) d'interrompre automatiquement les actions de basse priorité (branches de droite) lorsque les conditions sont remplies. Les développeurs n'ont pas besoin d'écrire de longues clauses de garde (guard clauses) sur la branche de patrouille pour qu'un ennemi abandonne sa mission de "Patrouille" (Patrol) et saute vers la branche "Attaque" (Attack) lorsqu'il détecte soudainement un agent. La branche de gauche à haute priorité (Attack) définit sa condition en mode "Observer Abort". Ainsi, le système surveille automatiquement l'action de patrouille sur la droite en arrière-plan et, lorsque la condition se produit, annule l'opération de basse priorité pour faire basculer le flux vers la gauche. De même, l'observateur "Self" est également actif dans Unity ; si les préconditions d'une branche active deviennent invalides pendant son exécution, l'action est immédiatement annulée. Cela permet de créer des graphiques de comportement avec un faible coût de maintenance et une hiérarchie extrêmement lisible (priorité de gauche à droite).
De plus, Unity Behavior prend directement en charge les sous-graphiques (Subgraphs). Un comportement complexe (par exemple, tracer un itinéraire de patrouille) peut être enregistré sous forme de petit graphique et inséré dynamiquement ou statiquement dans l'arbre principal via le nœud "Run Subgraph", garantissant ainsi la conception modulaire de systèmes d'intelligence artificielle massifs. Les développeurs peuvent intégrer leurs propres nœuds d'action personnalisés (Custom Action Nodes) dans le système Behavior en quelques secondes avec des scripts contenant les méthodes OnStart, OnUpdate et OnEnd, similaires à la structure classique MonoBehaviour de C#.
Synthèse Architecturale : Analyse Comparative des Cadres Unreal Engine 5 et Unity Behavior
Bien que les deux moteurs de jeu dominants du secteur, Unreal Engine 5 et Unity, reposent fondamentalement sur la même théorie mathématique et sur une structure hiérarchique qui brise la complexité des FSM pour les décisions d'intelligence artificielle, ils présentent des distinctions marquées dans leurs interfaces utilisateur, leurs terminologies et leurs méthodologies de résolution de problèmes spécifiques.
Concept / Mécanisme Fonctionnel | Unreal Engine 5 (Behavior Tree) | Unity Behavior (v1.0+) (Behavior Graph) |
|---|---|---|
Nœud Logique OU (OR) | Selector Node (Sélecteur). Avance vers la droite jusqu'à trouver un enfant réussi. | Try In Order Node. La fonction est exactement la même, hormis le nom. |
Nœud Logique ET (AND) | Sequence Node (Séquence). Disposition classique en arbre hiérarchique. | Sequence Node / Implicit Stacking. Les dispositions verticales créent automatiquement un nœud de séquence caché. |
Filtres de Condition / Armure de Nœud | Decorator Node (Qualificateur). Retient l'entrée de la branche. | Modifier Node / Conditional Branch. Modifie la direction du flux, le nombre de boucles et la logique. |
Système d'Interruption Dynamique et Réactivité | Observer Aborts (None, Self, Lower Priority, Both). Écoute passivement les variables du tableau noir. | Observer-Based Priority Interruption (Self, Priority). La haute priorité interrompt toujours la basse priorité. |
Mise à Jour des Données en Arrière-Plan | Service Node. Ajouté aux nœuds composites, il s'exécute à certaines fréquences pendant que la branche fonctionne. | Les nœuds Run In Parallel sont traités en parallèle avec des scripts C# ou des nœuds Action dans le graphique. |
Organisation et Modularité des Sous-Arbres | Run Behavior Tree (Un arbre est exécuté en tant que tâche à partir d'un autre arbre). | Run Subgraph (Les sous-graphiques sont insérés avec des variables statiques ou dynamiques). |
Mécanisme de Transfert d'État et de Données | Blackboard Data Asset (Actif de données indépendant et Keys). | Blackboard Variables (Interface Blackboard visuelle et connexions de référence C#). |
Tableau 3 : Correspondances terminologiques et opérationnelles des concepts d'Arbre de Comportement d'Intelligence Artificielle sur les plateformes Unreal Engine 5 et Unity Behavior (version 1.0.15+). Alors que les deux moteurs visent la modularité, Unity a privilégié la "lisibilité humaine" (human-readable) dans sa nomenclature.
Les analyses et les statistiques opérationnelles montrent que, par rapport au nombre de transitions qui augmente de manière exponentielle proportionnellement au carré du nombre d'états dans les conceptions FSM classiques (), la conception de nouveaux comportements dans les architectures Behavior Tree nécessite uniquement l'ajout de nouveaux nœuds d'action ou de décorateur () à l'arbre. Cette croissance structurelle linéaire a rendu possibles des conceptions d'intelligence artificielle massives, réactives et sans erreur, devenues la norme de l'industrie sur les plateformes Unity et Unreal. Cependant, pour éviter qu'une opération longue ne provoque le gel de l'arbre, la manipulation de l'état "Running" (En cours) est extrêmement importante. Lorsqu'un agent d'intelligence artificielle reçoit l'ordre d'aller du point A au point B, il renvoie "En cours" à chaque boucle jusqu'à ce que cette tâche soit terminée. Lorsque le processus se termine sans erreur, l'état de réussite est scellé avec le nœud "Finish Execute" dans Blueprint côté UE5, et avec la méthodologie OnEnd dans le script C# côté Unity.
Concepts Avancés et Systèmes Hybrides : Arbres d'États (State Trees)
Bien que le modèle de "réactivité sans mémoire" des arbres de comportement offre une supériorité inégalée en matière de combat tactique ou de décisions instantanées (micro-gestion), il a du mal à contrôler les humeurs à très long terme, les contextes passés ou les macro-modes de l'intelligence artificielle. L'une des critiques les plus fréquentes des développeurs est la nécessité de conserver les données des décisions passées non pas dans la conception de l'arbre, mais obligatoirement dans le Blackboard ou dans des variables globales.
Grâce à la flexibilité offerte par les moteurs UE5 et Unity, les développeurs ont trouvé des moyens de surmonter ces limitations structurelles en synthétisant les arbres de comportement avec des FSM. Notamment avec Unreal Engine 5.1, un nouveau concept révolutionnaire appelé "State Trees" (Arbres d'États) a été inclus dans l'écosystème d'intelligence artificielle du moteur. Les arbres d'états sont un système hybride qui est une fusion architecturale des FSM et des Arbres de Comportement. Les Arbres d'États utilisent la structure de machine à états pour la gestion générale et étendue des états (Ex : Combat, Fuite, Patrouille, Sommeil). Cependant, lorsque la machine passe à l'état "Combat", l'ensemble des réactions et des actions à la seconde près au sein de cet état est lié à des transitions spécifiques et à des évaluations basées sur des tâches en utilisant la logique d'arbre.
Dans la philosophie moderne de conception de jeux, la méthodologie la plus compétente appliquée par les professionnels est l'exécution parallèle de ces deux systèmes. Les développeurs gèrent l'humeur et les macro-états des agents tels que "Calme", "Suspicieux" ou "Agressif" via une Machine à États (State Tree) ou une classe de macro-gestionnaire. Lorsque le système 5 passe à l'état "Agressif", ce que la FSM déclenche en tant qu'action est en réalité l'exécution d'un "Arbre de Comportement d'Attaque" (Behavior Tree) complexe. Les décisions sur le fait que l'agent doive courir vers l'ennemi à cet instant précis, se mettre à couvert et recharger, ou s'il est à la bonne distance pour lancer une grenade, sont prises par les nœuds Sélecteur (Selector) et Séquence (Sequence) à l'intérieur des BT. 46 Cette synthèse macro-FSM et micro-BT mélange parfaitement la haute puissance d'expression des machines à états avec la haute réactivité des arbres de comportement.
Conclusion
Dans les jeux vidéo, l'exécution de la planification et les chaînes de logique algorithmique de l'intelligence artificielle ont acquis une flexibilité, une modularité et une hiérarchie de conception uniques grâce aux Arbres de Comportement (Behavior Trees), devenus une norme industrielle massive au fil des ans. Alors que les nœuds de séquence garantissent l'enchaînement précis des actions et filtrent instantanément les échecs, les nœuds de sélection permettent une priorisation tactique, une prise de décision réactive et l'essai sans erreur des alternatives. Les nœuds Décorateur (Modificateur), qui enveloppent tout ce corps composite comme une coque externe, permettent de réagir instantanément aux stimuli externes dynamiques et de manipuler le flux. Unreal Engine 5 offre un écosystème extrêmement mature et à faible coût de performance dans la programmation d'intelligence artificielle avec son infrastructure unique pilotée par les événements (event-driven), ses optimisations Blackboard, ses nœuds de Service (Service) permettant des micro-ajustements et ses mécanismes uniques Observer Abort. D'autre part, Unity, avec son package officiel Unity Behavior (Graphiques de Comportement) intégré au cœur du moteur avec sa 6e génération, a porté cette norme à un niveau extrêmement accessible en termes de visualisation, de lecture avec des nomenclatures fluides comme "Try In Order", et de construction de graphiques massifs non linéaires avec une intégration C# moderne. Cette structure hiérarchique, établie par rapport aux Machines à États (FSM) classiques, ne se contente pas de choisir le prochain mouvement de l'agent ; elle renforce également son autorité incontestable dans l'écosystème des moteurs de jeu en garantissant la lisibilité des systèmes d'intelligence artificielle à grande échelle, les processus de débogage et la modularité basée sur le projet via des sous-branches (subgraphs) réutilisables. L'analyse systématique montre que, dans les projets modernes, l'utilisation correcte des stratégies de composition, de décoration et d'interruption pilotée par les événements (Abort) est la condition la plus fondamentale et critique pour créer des agents organiques, intelligents et vivants que des codes statiques ne pourraient jamais générer.
*Information : Les images ont été générées par Google Gemini.