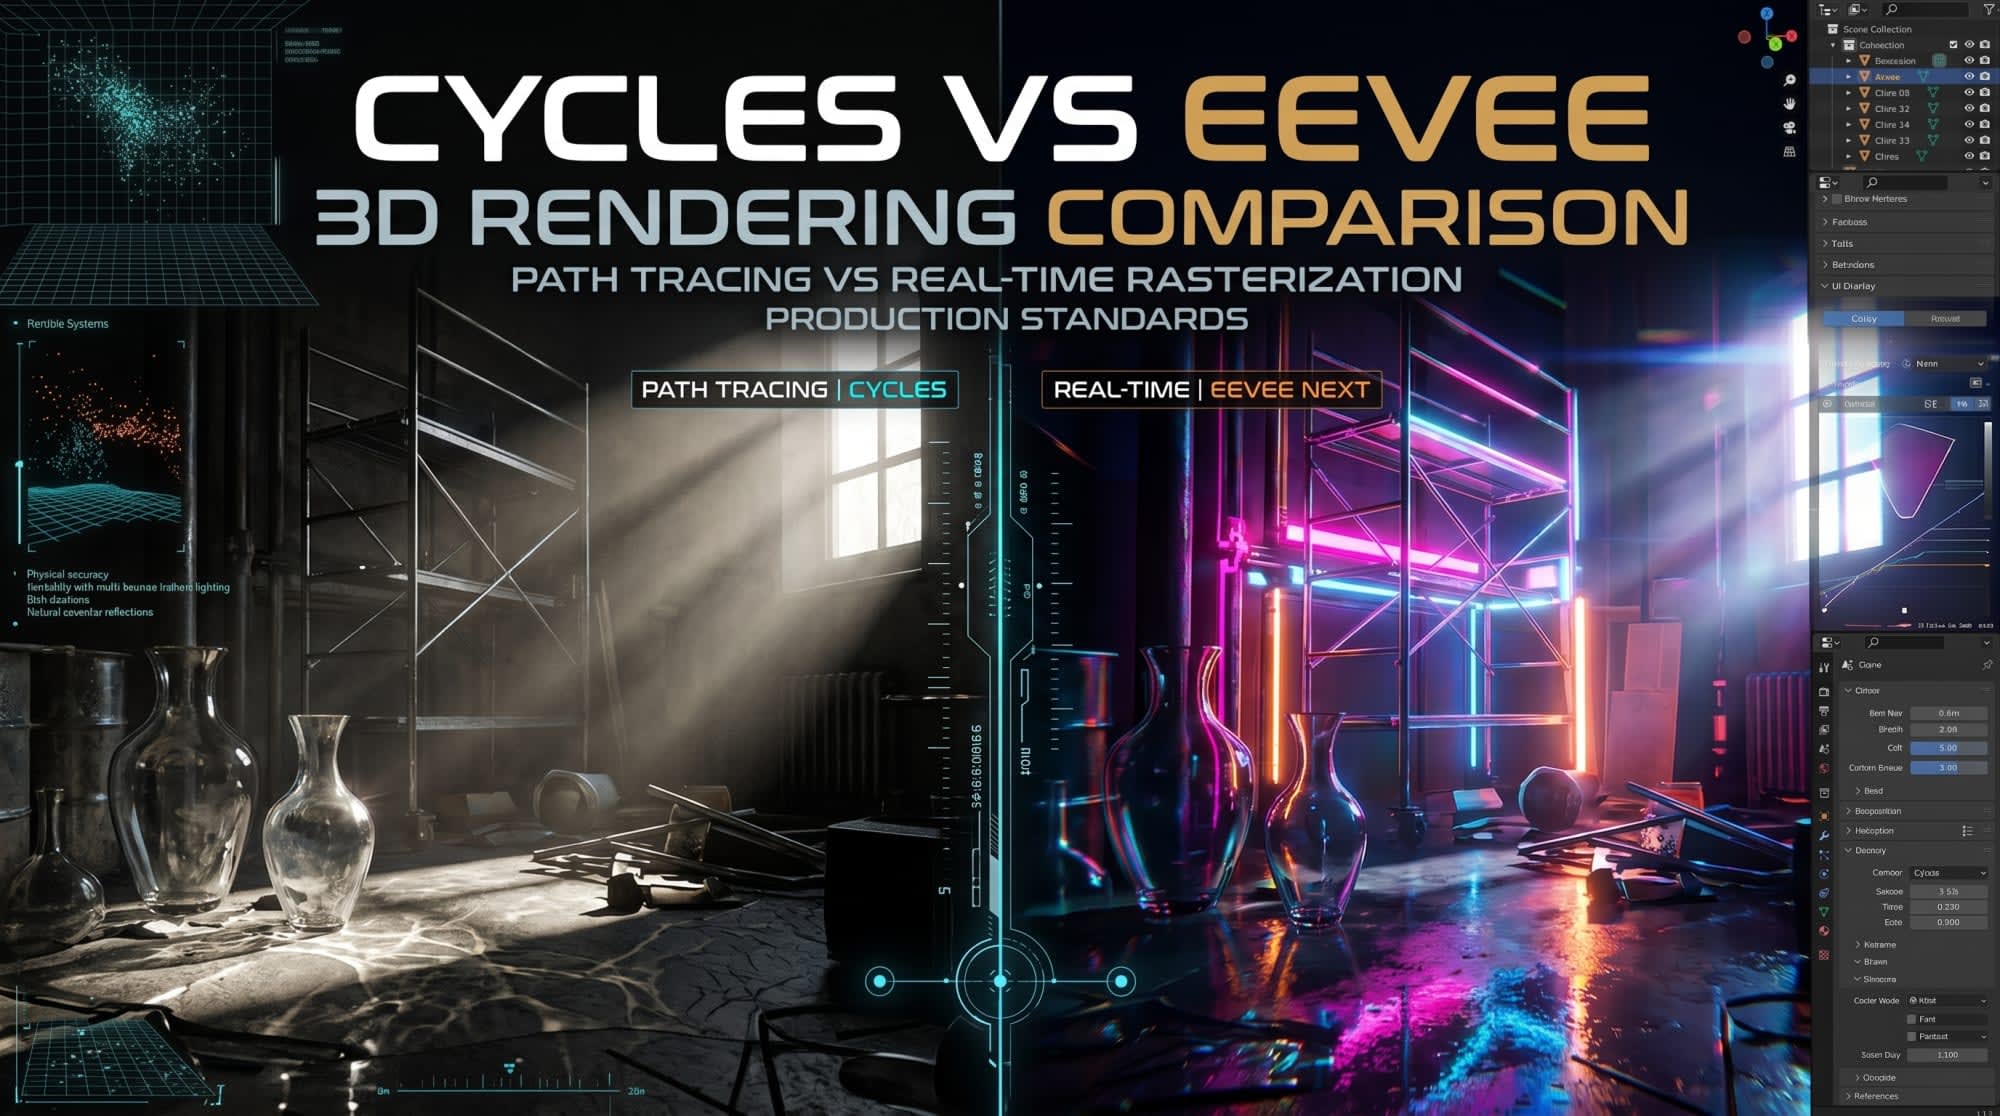
Análisis de los Motores de Renderizado de Blender: Arquitecturas de Cycles y Eevee, Dinámicas de Rendimiento y Casos de Uso
En los gráficos por ordenador (CG), los motores de renderizado son algoritmos de software complejos que transforman los datos virtuales de las escenas en píxeles bidimensionales. En los procesos de producción de contenido 3D, el software de código abierto Blender, que se ha convertido en un estándar de la industria, ofrece a sus usuarios dos motores de renderizado principales: Cycles y Eevee 1 . Aunque ambos motores se basan en los principios de "Renderizado Físicamente Basado" (Physically Based Rendering - PBR), difieren radicalmente entre sí en cuanto a sus métodos de cálculo de la luz, sus requisitos de potencia de procesamiento y el nivel de realismo del resultado visual final 1 . La existencia de estos dos motores convierte a Blender en una herramienta indispensable tanto para los especialistas en visualización fotorrealista como para los estudios de animación en tiempo real 3 . Este informe analiza en profundidad, a nivel arquitectónico, matemático y de hardware, por qué Cycles es fotorrealista pero extremadamente pesado desde el punto de vista computacional; y por qué Eevee (y la arquitectura de nueva generación Eevee Next) es increíblemente rápido a pesar de chocar con ciertos límites de realismo. Se analizan detalladamente los efectos de la aceleración por hardware moderna (OptiX, HIP, Metal), el guiado de trayectorias (Path Guiding), la reducción de ruido asistida por inteligencia artificial (Denoising) y los algoritmos de espacio de pantalla (Screen Space) sobre estos dos motores, revelando qué motor debe preferirse en cada situación dentro de los flujos de trabajo de producción profesional.
1. Fundamentos Arquitectónicos: Matemáticas de Iguanado de Rayos (Path Tracing) y Rasterización (Rasterization)
En la base del abismo entre los motores de renderizado de Blender se encuentran enfoques radicalmente diferentes sobre cómo se simula la luz en el entorno digital. Mientras que Cycles utiliza un modelo estadístico que calcula cómo se mueve la luz en el espacio según las leyes de la física, Eevee se basa en una serie de algoritmos que estiman la luz proyectando geometría 3D en una pantalla 2D.
1.1. Cycles: Arquitectura de Trazado de Trayectorias Inverso (Backward Path Tracing)
Cycles es un motor de trazado de trayectorias (path tracer) basado en la física que apunta a un fotorrealismo de nivel de producción 1 . En esencia, funciona resolviendo la ecuación de renderizado (rendering equation) mediante métodos de muestreo aleatorio llamados integración de Monte Carlo 7 . En el mundo real, billones de fotones brotan de fuentes de luz (por ejemplo, el Sol o una bombilla), estos fotones chocan contra las superficies, rebotan y solo una pequeña parte llega a las lentes de las cámaras. Dado que calcular estos billones de fotones provenientes de la fuente de luz en el entorno digital provocaría un desperdicio masivo de datos e insuficiencia de hardware, Cycles funciona con la lógica de "trazado de rayos inverso" (backward ray tracing) 8 . En este sistema, el motor lanza rayos virtuales (rays) desde el centro de cada píxel en el visor de la cámara hacia la escena 8 . Cuando los rayos chocan contra los objetos de la escena, reaccionan de manera diferente y cambian de dirección según las Funciones de Distribución de Dispersión Bidireccional (BSDF - Bidirectional Scattering Distribution
Function) que definen las propiedades del material del objeto 1 . El motor Cycles procesa estas complejas interacciones de rayos dividiéndolas básicamente en cuatro categorías principales:
● Rayos de Cámara (Camera Rays): Son rayos primarios que emergen directamente de la cámara y hacen contacto inicial con la geometría de la escena 1 .
● Rayos de Reflexión (Reflection Rays): Son rayos que se reflejan en una superficie. Se dividen en subcategorías Difusa (Diffuse), Brillante (Glossy) o Altamente Nítida (Singular) según la rugosidad (roughness) microscópica de la superficie 1 .
● Rayos de Transmisión y Refracción (Transmission Rays): Son rayos que pasan a través de superficies como vidrio, agua o plástico transparente. Cambian de dirección según el principio de que la velocidad de la luz cambia al cambiar de medio (índice de refracción - IOR) 1 .
● Rayos de Sombra (Shadow Rays): Son rayos de prueba de transparencia lanzados desde el punto de colisión hacia las fuentes de luz para comprobar si una superficie está iluminada o no 1 . El comportamiento de estos rayos puede continuar rebotando (bouncing) dentro de la escena en bucles infinitos. Sin embargo, como el cálculo infinito es imposible, el motor finaliza el viaje del rayo cuando alcanza un límite de rebote específico o un algoritmo de terminación probabilística llamado "Ruleta Rusa" (Russian Roulette). Lanzar una gran cantidad de rayos (muestra - sample) hace que el promedio de color en los píxeles converja (convergence) al valor más cercano a la realidad, lo que reduce el grano (ruido) en la imagen pero aumenta el tiempo de procesamiento de forma directa y lineal 6 .
1.2. Eevee y Eevee Next: Rasterización (Rasterization) en Tiempo Real y Enfoques Híbridos
EEVEE (Extra Easy Virtual Environment Engine) es un motor de renderizado en tiempo real construido originalmente sobre la base de OpenGL, centrado en la velocidad y la interacción en lugar del fotorrealismo 2 . A diferencia de Cycles, Eevee básicamente no calcula los billones de caminos posibles de cada rayo dentro de la escena. En su lugar, utiliza un proceso de proyección mucho más rápido llamado "Rasterización" (Rasterization), que es estándar en los videojuegos 2 . La rasterización convierte directamente los polígonos (triángulos) del espacio 3D en píxeles de la pantalla 2D y luego estima matemáticamente el color de estos píxeles mediante varias pruebas de profundidad (Z-buffering) y sombreadores (shaders) 2 . La increíble velocidad de Eevee proviene de realizar cálculos de luz en el espacio de pantalla (Screen Space) o con estructuras de datos volumétricas precalculadas (Light Probes) en lugar de hacerlos físicamente en el espacio 6 . Eevee Next, presentado en Blender 4.0 y versiones posteriores, es la modernización del motor que va más allá de la mera rasterización e integra de manera híbrida capacidades de trazado de rayos (Ray Tracing) por hardware y en el espacio de pantalla 3 . Sin embargo, dado que la arquitectura central de Eevee Next todavía se basa en la rasterización, la precisión visual que produce siempre se limita al área que la cámara ve en ese momento o a los puntos de datos colocados previamente en la escena 14 .
2. La Ilusión del Realismo: ¿Por qué Eevee no es fotorrealista?
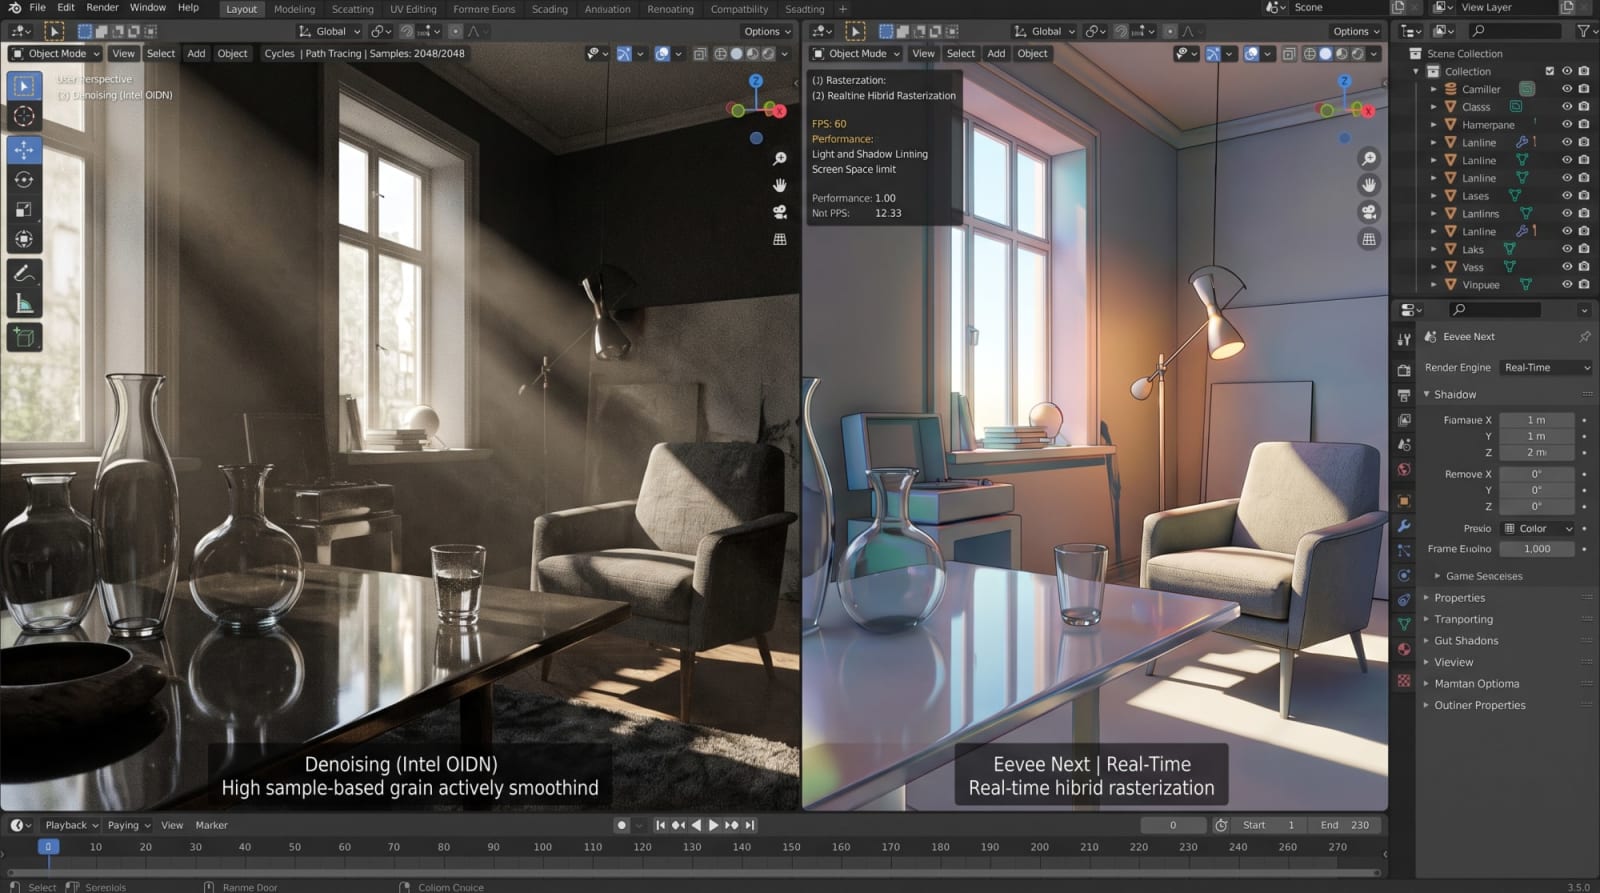
La respuesta a la pregunta de los usuarios "¿Por qué uno es muy lento mientras el otro es menos realista?" radica en que Eevee crea una "ilusión" óptica en lugar de simular la luz físicamente.
El realismo se sacrifica por atajos inteligentemente diseñados en aras de la velocidad.
2.1. Limitaciones del Espacio de Pantalla (Screen Space Limitations) y Pérdida de Geometría
La mayor debilidad de Eevee (y de todos los motores de rasterización en general) es que depende de los datos del "Espacio de Pantalla" (Screen Space) al calcular los reflejos y la luz indirecta 6 . Las tecnologías de espacio de pantalla realizan cálculos de reflejos o sombras utilizando únicamente los datos de color y posición de los píxeles que la cámara ve en ese momento (búfer de profundidad - depth buffer) 15 . El equivalente físico de esto en la práctica es muy problemático: si hay un personaje de pie sobre un suelo altamente reflectante (por ejemplo, asfalto mojado o un espejo), Eevee crea el reflejo de este personaje invirtiendo los píxeles actuales en la pantalla y dibujándolos en el suelo. Sin embargo, si la cámara se inclina hacia abajo y el personaje sale del campo de visión de la cámara (del visor), el reflejo en el suelo desaparece repentinamente o se corta 14 . Esto se debe a que el personaje ya no forma parte del espacio de pantalla (depth buffer) y Eevee no puede reflejar algo que no puede ver. Eevee Next ha introducido una metodología de trazado de rayos (Screen-Trace) para mitigar este problema. Esta nueva canalización (pipeline) realiza un trazado de rayos en el espacio de pantalla (Screen Space Ray Tracing - SSRT) y, si el rayo sale del campo de visión de la cámara, recurre a una alternativa (fallback) hacia las sondas de luz (light-probes) colocadas previamente en la escena 15 . El éxito de este sistema en Eevee Next depende de parámetros como Precisión (Precision), Grosor (Thickness) y Cara Posterior (Backface). Por ejemplo, cuando se mantiene alto el valor de "Thickness", las superficies en el búfer de profundidad se consideran gruesas y se evita que los rayos se salten los objetos, pero en este caso surgen artefactos como estiramiento o parpadeo (flickering) en los reflejos 15 . Estas ilusiones del espacio de pantalla ni siquiera se acercan a los impecables reflejos esféricos de Cycles que tienen en cuenta toda la geometría en todo momento.
2.2. Iluminación Global (Global Illumination) y Rebotes de Luz
En el mundo real, cuando la luz choca contra los objetos, no pierde toda su energía; absorbe una parte, refleja el resto y este reflejo produce transferencia de color (color bleeding) (por ejemplo, una silla blanca al lado de una pared roja que se ve rojiza). Cycles calcula esta iluminación indirecta (indirect illumination) matemáticamente correcta con la configuración de "Rebotes Difusos" (Diffuse Bounces) 6 . La energía lumínica circula entre los objetos hasta que se disipa por completo en el entorno. Eevee, por otro lado, tradicionalmente tiene que lograr la iluminación indirecta utilizando "Sondas de Luz" (Irradiance Volumes). El artista coloca un volumen de sonda en la escena, Eevee calcula cómo se distribuye la luz en la escena a través de estas sondas y la hornea (baking) en las texturas 13 . Para superar este engorroso proceso, Eevee Next ha introducido un sistema basado en escaneo de horizonte (horizon scan) llamado "Aproximación GI Rápida" (Fast GI Approximation) 15 . En lugar de rastrear cada rayo individualmente en superficies con alta rugosidad (roughness), este sistema calcula de forma aproximada la iluminación en el espacio de pantalla; aunque aumenta el rendimiento y reduce el ruido, no puede resolver la transferencia de energía múltiple de la luz entre superficies, las fugas de luz (light leaking) y la oclusión de puntos de contacto (contact occlusion) con tanta precisión como Cycles 15 . La Oclusión Ambiental (Ambient Occlusion) intenta enmascarar esta falta de luz y de profundidad añadiendo oscuridades falsas en los puntos de intersección de las sombras 13 .
2.3. Efectos Volumétricos (Volumetrics) y Dispersión Subsuperficial
(Subsurface Scattering) Los materiales orgánicos (piel humana, cera, mármol, leche, hojas) no reflejan la luz directamente; la luz penetra debajo de la superficie, se dispersa al chocar contra las partículas del interior y sale atenuada. Para resolver este efecto, Cycles utiliza un algoritmo avanzado llamado "Random Walk" (Caminata Aleatoria) que simula la dispersión volumétrica real (true volumetric scattering) dentro de la malla (mesh) del objeto 18 . Random Walk calcula de forma físicamente correcta cómo se atenúa espectralmente la luz dentro de geometrías cerradas (por ejemplo, la aparición de matices rojizos en la piel humana) 18 . Por el lado de Eevee, el SSS (Subsurface Scattering) se basa en el principio de desenfoque (blurring) de la superficie del material según la luz entrante 13 . Como no se puede realizar un cálculo de distancia real de la luz que entra en el volumen, es muy difícil dar la sensación de profundidad óptica (atenuación de la luz en el espectro en texturas finas y creación de semitransparencia) que Cycles puede proporcionar, especialmente en materiales complejos como la piel humana 21 . De manera similar, en operaciones de renderizado volumétrico (volumetric) como niebla y humo, Eevee procesa dividiendo el espacio 3D en cortes (slices) a lo largo del eje de la pantalla 13 . Aunque Eevee Next trae mejoras en estas áreas, la precisión del sombreado volumétrico siempre se topa con los límites de la resolución de rasterización por hardware (volumetric tile size) 22 .
2.4. Sombreado y Problemas de Transparencia
Cycles produce sombras ópticas reales y completamente precisas a píxel según cómo los rayos de luz inciden en objetos sólidos o superficies semitransparentes. A medida que aumenta el tamaño de la fuente de luz, los bordes de las sombras se suavizan de forma natural. Eevee, por su parte, utiliza históricamente "Mapas de Sombras" (Shadow Maps) 6 . La resolución de los mapas de sombras es limitada (ej. de 1024 a 4096 píxeles por luz) 6 . Esta resolución limitada puede provocar que los bordes de las sombras se vean pixelados (con aliasing) o que las sombras queden desconectadas en los puntos donde los objetos tocan el suelo (efecto Peter Panning). Además, en escenas donde objetos refractivos como el vidrio se superponen (Transmission Bounces), mientras Cycles aplica un índice de refracción (IOR) impecable y permite que la luz atraviese el vidrio para iluminar otro 6 , Eevee necesita trucos de transparencia especiales (Alpha Blend/Hashed) y planos de refracción para librarse de la complejidad de la profundidad. La superposición de múltiples objetos transparentes en el espacio de pantalla provoca errores de ordenamiento de profundidad (depth sorting).
3. Carga de Procesamiento y Cuellos de Botella: ¿Por qué Cycles es tan lento?
A pesar de los resultados de alta calidad de Cycles, su mayor obstáculo en los procesos de producción es su velocidad (o la falta de ella). Que el renderizado de un fotograma (frame) tarde minutos u horas en lugar de segundos se debe a una carga de trabajo matemática de proporciones descomunales que se ejecuta en segundo plano. El fotorrealismo cobra su precio en ciclos de procesador.
3.1. Rebotes de Rayos (Bounces), Muestreo (Sampling) y Ruido (Noise)
Los "Rebotes Máximos" (Max Bounces) en la configuración de renderizado de Cycles determinan cuántas veces puede rebotar un rayo en las superficies antes de ser finalizado por el motor de simulación (terminate) 6 . Para una iluminación global (Global Illumination) completa y convincente, es necesario mantener los límites de rebote Diffuse, Glossy y Transmission en niveles realistas. Por ejemplo, calcular correctamente un vidrio laminado o un interior profundo con paredes blancas iluminadas por luz que entra a través de ventanas puede requerir de 8 a 12, o incluso 16 rebotes en objetos de vidrio entrelazados 6 . En cada rebote, el rayo cambia de dirección y potencialmente se divide en nuevos rayos. Cuando se envían cientos, a veces miles de muestras (samples) desde cada píxel para garantizar la precisión del color en ellos, el volumen de procesamiento aumenta de forma logarítmica 6 . Cuando las fuentes de luz son pequeñas y difíciles de alcanzar (por ejemplo, luz solar difusa que entra solo por una pequeña claraboya), la mayoría de los rayos lanzados al azar terminan chocando contra la pared o el suelo sin llegar a la fuente de luz 25 . Los píxeles que no encuentran una fuente de luz devuelven datos oscuros. A medida que avanza el renderizado, estas diferencias de iluminación entre píxeles vecinos se aprecian en la imagen como un "Ruido" (Noise) denso o píxeles erróneos, brillantes y explosivos (Fireflies) 15 . Aumentar el recuento de muestras necesario para limpiar el ruido (por ejemplo, de 256 a 4096) provoca que los tiempos de renderizado se multipliquen de forma lineal 6 .
3.2. El Costo de la Jerarquía de Volúmenes Delimitadores (BVH - Bounding Volume Hierarchy)
El rendimiento general del trazado de rayos depende de la rapidez con la que se prueba la intersección de los rayos con los triángulos (polígonos) presentes en la escena. Si hay millones de polígonos en una escena moderna, el motor de renderizado no puede buscar mediante fuerza bruta (brute-force) qué triángulo golpea cada rayo lanzado; esto tomaría años. En su lugar, el motor utiliza una estructura de datos espacial llamada BVH (Bounding Volume Hierarchy) 8 . El BVH crea una estructura de árbol (tree) encerrando los objetos de la escena en cajas virtuales anidadas (Bounding Volumes) 8 . Cuando se lanza un rayo, el motor comprueba primero si el rayo golpea la caja más grande; si lo hace, pasa a las cajas más pequeñas de su interior, y este proceso de eliminación continúa hasta alcanzar el triángulo exacto al que golpeó 8 . Este sistema acelera enormemente las pruebas de intersección. Sin embargo, la construcción del árbol BVH ("Building BVH") es un intenso trabajo de preparación previa que el procesador (CPU) debe realizar antes de que comience el renderizado. Si bien en las escenas estáticas este proceso se realiza una sola vez, en animaciones con objetos deformables como animaciones de personajes o simulaciones de líquidos, es necesario recalcular o actualizar el BVH en cada fotograma. Si hay millones de partículas o hojas en la escena, el tiempo de creación del BVH (packing BVH nodes) puede a veces superar incluso al tiempo de renderizado en sí, lo que impone una carga adicional considerable al sistema 8 .
3.3. Caústicas (Caustics) y Matemáticas MNEE (Manifold Next Event Estimation)
Los intensos patrones brillantes creados en una mesa por la luz que pasa a través de un vaso de vidrio o las ondulaciones de luz en el fondo de una piscina se denominan "Caústicas" (Caustics) 7 . Para los algoritmos estándar de trazado de caminos (path tracing), las caústicas se encuentran entre los problemas más difíciles de resolver. Esto se debe a que la probabilidad de que un rayo aleatorio que sale de la cámara golpee un objeto de vidrio, lo atraviese con el ángulo de refracción correcto y llegue exactamente a una fuente de luz específica y pequeña (como un foco) es de una en mil millones 10 . Por esta razón, las caústicas siempre presentan un ruido excesivo en los trazadores de caminos clásicos. Para resolver este problema crónico, Blender ha integrado la tecnología MNEE (Manifold Next Event Estimation) en Cycles 7 . MNEE establece una conexión directa especial (next event estimation) para alcanzar fuentes de luz a través de superficies frágiles (refractive caustics) 7 . El algoritmo fuerza analíticamente el camino de luz "correcto" utilizando una proyección matemática compleja (problema de búsqueda de raíces - root finding problem) entre superficies de refracción de múltiples capas (medium interfaces) desde la fuente de luz hasta la cámara 10 . Aunque esta característica lleva el realismo de Cycles al extremo y resuelve situaciones de iluminación imposibles, alarga directa y agresivamente el tiempo de renderizado, ya que requiere un cálculo diferencial masivo en segundo plano.
4. Aceleración por Hardware, API y Gestión de Memoria
El potencial de rendimiento de ambos motores, pero especialmente el de Cycles, está directamente relacionado con las características del hardware informático utilizado y cómo se controla dicho hardware. Como Cycles realiza billones de pruebas de intersección matemática, necesita desesperadamente la potencia de una GPU (Unidad de Procesamiento Gráfico) que ofrezca una alta paralelización. Eevee, por otro lado, opera mediante el filtrado de texturas, el ancho de banda de VRAM y la capacidad de rasterización.
4.1. Entornos de Ejecución de Cálculo (Compute Backends) y API de Hardware
La Fundación Blender ha optimizado Cycles de manera multiplataforma para aprovechar casi todas las arquitecturas de GPU modernas del mercado 4 . Delegar el proceso de renderizado en la GPU en lugar de en la CPU (Procesador) tradicional reduce los tiempos de forma logarítmica 29 . Las API de aceleración compatibles con Blender son:
Tecnología APIHardware CompatibleVentajas Técnicas y DetallesCUDANVIDIA (GTX/RTX)Entorno estándar de aceleración de hardware de propósito general para tarjetas de NVIDIA con "Compute Capability 5.0" y superior. Toma el relevo de la CPU en la potencia de procesamiento paralelo de la GPU, pero no utiliza los núcleos de trazado de rayos por hardware28.OptiXNVIDIA Serie RTXLibrería propietaria de NVIDIA que utiliza directamente los núcleos de trazado de rayos por hardware (RT Cores). Las pruebas de los usuarios muestran que OptiX acorta los tiempos de renderizado entre un 55% y un 90% en comparación con el uso exclusivo de CUDA. Ofrece un salto de rendimiento increíble, especialmente en las pruebas de intersección BVH (Bounding Box)6.HIPAMD (RDNA1 y superior)Entorno de aceleración abierto similar a CUDA desarrollado para tarjetas gráficas AMD (serie RX 5000 y superior). Activa también el soporte de trazado de rayos por hardware (hardware ray-tracing) en las series RDNA2 y RDNA3 (serie RX 6000/7000), proporcionando una aceleración significativa a los usuarios de AMD28.MetalApple Silicon (M1/M2/M3)API de acceso directo al hardware de Apple para el ecosistema MacOS. Ofrece una gran ventaja gracias a la estructura de memoria unificada (Unified Memory) de los procesadores de la serie M, ya que la VRAM y la RAM del sistema comparten el mismo grupo de recursos6.oneAPIIntel Arc (Xe HPG)API de código abierto ofrecida por Intel para sus tarjetas gráficas de la serie Arc, que incluye soporte completo, incluida la aceleración de trazado de rayos28.
La integración de las tecnologías OptiX e HIP ha cambiado fundamentalmente los procesos de producción 3D. Los renders de animaciones complejas que en el pasado tardaban días con una CPU multicore se pueden completar hoy en día en cuestión de horas en una única estación de trabajo que incorpore tarjetas como la RTX 4090 3 .
4.2. Cuello de Botella de VRAM y Arquitectura de Renderizado Fuera de Núcleo (Out-of-Core) Cuando se inicia un proceso de renderizado, todas las geometrías de la escena (millones de polígonos), las texturas PBR de alta resolución (mapas difusos, normales y de rugosidad en 4K/8K), los sistemas de partículas y los datos volumétricos deben cargarse en la memoria de vídeo (VRAM) de la tarjeta gráfica 3 . Sin embargo, las tarjetas gráficas estándar de consumo general suelen tener una VRAM limitada de entre 8 GB y 24 GB. Si una escena supera el límite de VRAM, el renderizado de la GPU falla y Blender muestra a los usuarios el famoso error "CUDA/OptiX out of memory" (Memoria insuficiente) 31 . Para superar este problema crítico, Cycles se ha actualizado para admitir la arquitectura de memoria Fuera de Núcleo (Out-of-Core) 32 . El renderizado fuera de núcleo significa que, cuando la VRAM de la GPU se llena por completo, comienza a utilizar el grupo de memoria del sistema (DDR RAM) para los datos faltantes 33 . Las texturas o la geometría que no caben en la VRAM se trasladan a la memoria del host (sistema) (swapping) 28 . Sin embargo, este sistema tiene un precio muy alto: el trasiego continuo de datos entre la CPU y la GPU a través del bus PCIe de la placa base provoca un cuello de botella en el ancho de banda y ralentiza drásticamente el rendimiento del renderizado (hasta el punto de que, en casos extremos, utilizar directamente el renderizado por CPU puede volverse más rápido) 34 . A pesar de la ralentización, es una "red de seguridad" vital, ya que evita que la escena colapse y permite finalizar el trabajo 33 . Para proteger la VRAM y evitar caer en este cuello de botella, las estrategias básicas aplicadas por los profesionales son: cerrar el visor 3D en segundo plano durante el renderizado 32 , limitar los tamaños máximos de textura mediante la opción "Texture Limit" en los ajustes de Simplificación (Simplify), o utilizar la eliminación por distancia de cámara (Distance Culling) en objetos lejanos 31 .
4.3. Granjas de Renderizado (Render Farms) y Escalabilidad en la Nube
En proyectos comerciales a gran escala donde el hardware personal se queda corto, los artistas recurren a las "Granjas de Renderizado" (Render Farms) 3 . Estas plataformas reducen drásticamente los tiempos de renderizado conectando cientos de servidores 11 . Por ejemplo, granjas de renderizado como Superluminal pueden reducir proyectos grandes (como la escena de referencia Classroom) de 411 segundos en una sola máquina a 90 segundos utilizando 30 nodos (servidores) 11 . Superluminal mejora el rendimiento mediante el uso de un "Persistence Engine" que elimina la sobrecarga de reiniciar Blender en cada fotograma (frame) 11 . Por su parte, la plataforma RenderStreet ofrece tarjetas NVIDIA L40s con 48 GB de VRAM ($4.49 por hora) para superar los cuellos de botella de la VRAM y puede proporcionar simultáneamente aceleración por hardware OptiX y compatibilidad con OSL (Open Shading Language) 5 . Los servicios de computación en la nube como iRender permiten a los usuarios conectarse directamente a servidores con 8x RTX 4090, lo que les permite configurar sus propios flujos de trabajo personalizados 3 .
5. Modern Optimizaciones y los Revolucionarios Blender 4.x/5.x
Las diferencias entre Cycles y Eevee Next se encuentran en una transformación constante gracias a nuevos algoritmos que sacuden el mundo del renderizado, intentando cerrar la brecha de rendimiento y calidad.
5.1. Reducción de Ruido Asistida por Inteligencia Artificial (La Revolución del Denoising)
El problema de los tiempos de renderizado excesivamente lentos en Cycles se ha resuelto radicalmente gracias a los algoritmos "Denoiser" (Desruidador) basados en inteligencia artificial 6 . Las tecnologías de reducción de ruido analizan las salidas "con grano" producidas con recuentos de muestras bajos (por ejemplo, solo 128 o 256 en lugar de 4096) junto con mapas de albedo y normales (pases), permitiendo suavizar los píxeles mediante algoritmos de aprendizaje profundo 6 . Gracias a los desruidadores, una salida limpia de Cycles que antes tomaba horas se reduce a segundos o minutos 6 . Entre las herramientas predeterminadas de Blender se encuentran dos gigantes: ● Intel OpenImageDenoise (OIDN): Originalmente era el sistema basado en inteligencia artificial independiente de hardware de Intel que funcionaba solo en la CPU. Utilizaba conjuntos SSE4, AVX2, AVX-512 y AMX en los procesadores 37 . Sin embargo, a partir de la versión 2.0 de OIDN, recibió una actualización masiva y comenzó a admitir la aceleración total por hardware de GPU 37 . Ahora no solo funciona en GPUs Intel Arc (XMX), sino también en NVIDIA (Turing, Ampere, Ada), AMD (RDNA2, RDNA3) y Apple Silicon (M1+), ofreciendo un rendimiento extraordinario 37 . Es sumamente exitoso en la reconstrucción de detalles finos y puede cambiar automáticamente a la CPU (fallback) de manera instantánea en situaciones de memoria de GPU insuficiente 37 . ● OptiX Denoiser: Es exclusivo para hardware NVIDIA RTX. Utiliza núcleos de aprendizaje automático para ser increíblemente rápido suavizando la retroalimentación interactiva, especialmente en el visor (viewport) (durante movimientos instantáneos de la cámara) 6 . Eevee Next, por otro lado, aborda la reducción de ruido de una manera diferente; superpone los fotogramas recientes con acumulación temporal (Temporal Accumulation) y suprime el ruido en la pantalla en tiempo real mediante métodos de reutilización espacial (Spatial Reuse) 13 .
5.2. Guiado de Trayectorias (Path Guiding) y la Integración de Intel OpenPGL
Especialmente en escenarios donde las escenas se iluminan con la luz del sol que entra a través de ventanas pequeñas, como en la visualización arquitectónica (ArchViz), que requieren una iluminación indirecta masiva, el trazado de rayos aleatorio (brute-force) de Cycles es una enorme pérdida de tiempo 25 . Para superar este problema, la biblioteca OpenPGL de Intel se ha integrado en Cycles y se ha incorporado la función "Path Guiding" (Guiado de Trayectorias) 44 . Cuando Path Guiding está activado, durante el proceso de renderizado el sistema analiza y aprende el estado de iluminación en la escena 44 . Mapea desde qué direcciones proviene la energía lumínica más intensa (la distribución de la luz). Una vez completadas estas "muestras de entrenamiento" (training samples), en lugar de lanzar los siguientes rayos de manera aleatoria, el motor los dirige directamente hacia las direcciones importantes de donde proviene la luz (por ejemplo, a través de una pequeña rendija de ventana en una habitación oscura o la luz que se filtra por una puerta abierta) 25 . Este mecanismo de "guiado" inteligente reduce drásticamente la cantidad de ruido en reflexiones múltiples complejas 36 . Aunque por ahora funciona de manera estable principalmente en la CPU (Procesador), las versiones compatibles con GPU se están desarrollando rápidamente 36 . Además, Cycles ofrece otra potente estructura de optimización que acorta el tiempo de renderizado llamada "Light Tree" (Árbol de Luces); cuando hay cientos de fuentes de luz en la escena (por ejemplo, la silueta de una gran ciudad), permite que los píxeles calculen únicamente las luces con mayor probabilidad de afectar esa zona (cercanas o potentes) 6 .
5.3. Vinculación de Luz y Sombra (Light and Shadow Linking)
La capacidad de "Light Linking" (Vinculación de Luz), revolucionaria para Cycles en Blender 4.0 y para Eevee Next a partir de la versión 4.2, se ha puesto a disposición de los usuarios 49 . En el mundo real, una bombilla encendida ilumina todo a su alrededor, pero los artistas 3D a menudo quieren doblar las leyes de la física para obtener un control cinematográfico; por ejemplo, pueden solicitar que un foco ilumine únicamente el rostro del personaje principal, pero deje la pared detrás de él en la oscuridad 49 . Light Linking hace exactamente eso. Permite que una fuente de luz ilumine solo los objetos de las "Colecciones" (Collections) seleccionadas (inclusión - include) o que ignore ciertos objetos dejándolos en la oscuridad (exclusión - exclude) 49 . Shadow Linking, por su parte, controla qué objetos proyectan sombras debido a esa luz y cuáles no 49 . En términos de rendimiento, esto funciona de manera muy eficiente cuando se utiliza la estructura de árbol de luces (Light Tree), pero dado que la iluminación directa y la indirecta siguen caminos diferentes en la vinculación de sombras, es posible que se requieran cálculos adicionales 49 . El hecho de que Eevee Next comience a admitir esta función representa un gran salto para los directores de animación en tiempo real 50 .
5.4. Flexión del Espacio: Ray Portal BSDF (Exclusivo de Cycles)
Junto con Blender 4.2, se introdujo el nodo "Ray Portal BSDF", que funciona únicamente en el motor Cycles y cambia el paradigma de renderizado 54 . Este sombreador especial tiene la capacidad de doblar la posición de los rayos en el espacio sin modificar la geometría. Permite la teleportación al trasladar los rayos que lo atraviesan a otras coordenadas o rotaciones (X, Y, Z) en la escena 55 . De este modo, es posible crear "espacios imposibles" cuyos interiores son más grandes que sus exteriores, o lograr el efecto de reflejar directamente en un monitor el ángulo capturado por una cámara de seguridad (Camera Feed) dentro del renderizado en tiempo real (sin necesidad de un horneado de texturas externo) 55 . Funciona de manera similar al BSDF Transparente (Transparent), estirando los límites del renderizado; sin embargo, el paso de los rayos es unidireccional (para hacerlo bidireccional, también se debe colocar un portal en el punto de destino) y, dado que debilita el muestreo de iluminación directo (light sampling), las fuentes de luz pequeñas detrás del portal pueden causar un ruido intenso (noise) 55 . Al proporcionar un cambio analítico de ubicación/vector de rayos en lugar de refracciones ópticas, es una herramienta invaluable para los expertos en efectos visuales (VFX)..
6. Gráficos Estilizados (NPR - Non-Photorealistic Rendering) y la Paradoja "Shader to RGB"
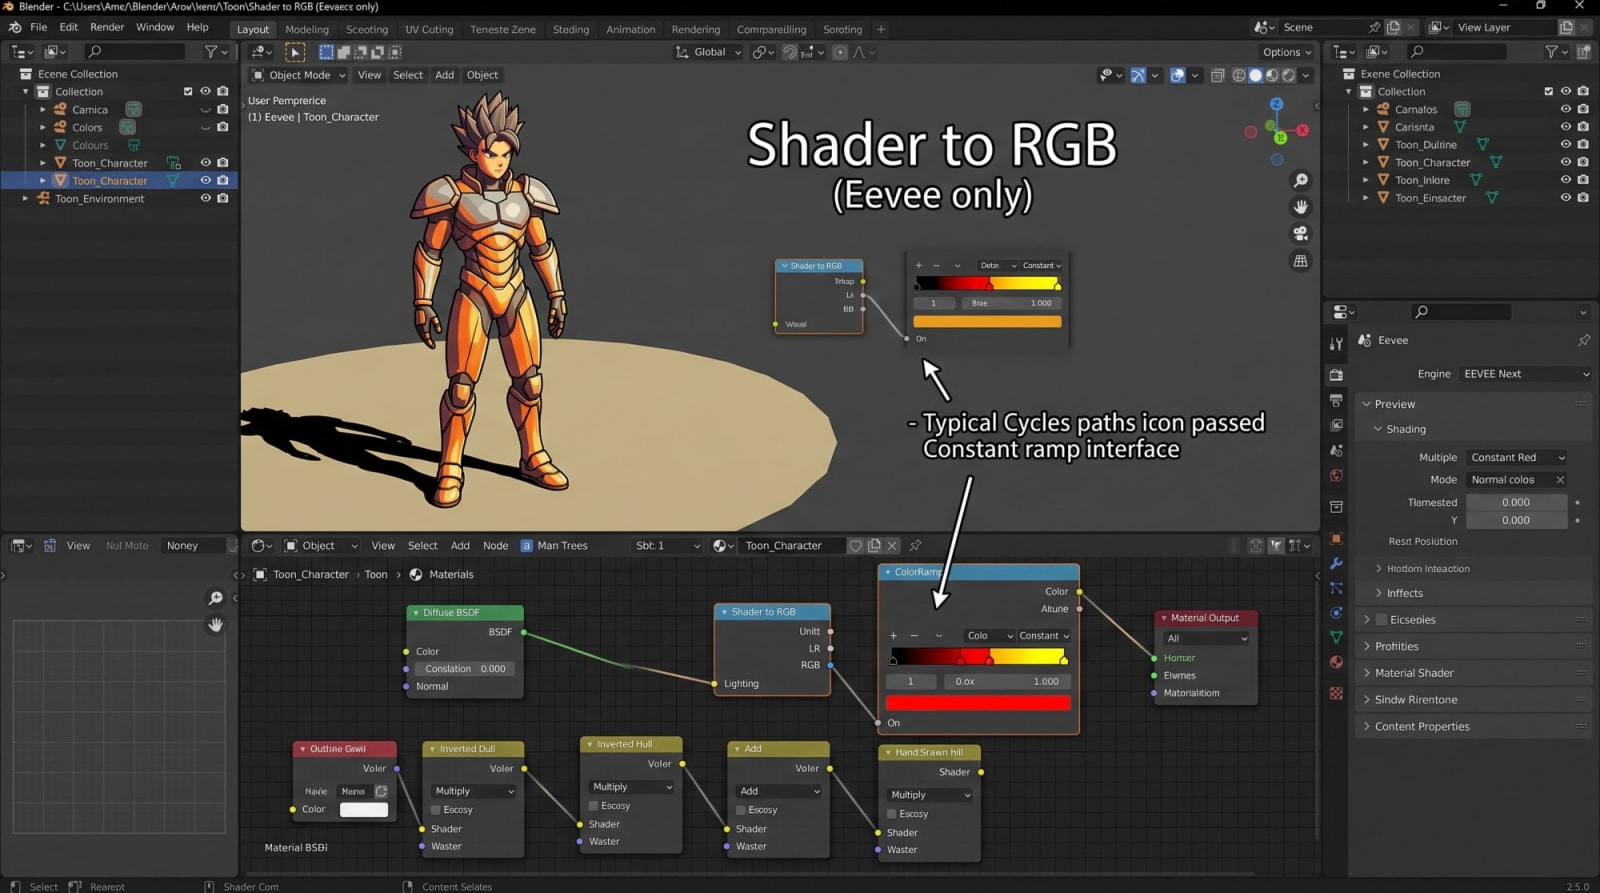
No todos los proyectos 3D requieren fotorrealismo; el anime, el sombreado Toon (Cel) o los renderizados estilizados de estilo cómic son sumamente comunes en la industria 58 . Sin embargo, en este punto, las diferencias en el código arquitectónico entre Eevee y Cycles obligan a los artistas a tomar una decisión radical. La pregunta sobre qué motor utilizar choca aquí con un límite técnico.
6.1. La Superioridad Anime/Toon de Eevee
Al realizar un renderizado estilizado (Toon), los artistas desean eliminar esa transición suave (degradado) entre la sombra natural y la luz para crear bandas nítidas (paradas de color) tal como en la animación 2D 58 . Para lograr esto en Blender, es necesario tomar los datos de iluminación de un sombreador estándar (por ejemplo, Diffuse BSDF), convertir dichos datos de luz en color (RGB) y aplicarles una "Color Ramp" (Rampa de Color - Interpolación Constante/Constant) 58 . Es aquí, en este flujo de trabajo crítico, donde entra en juego un nodo especial llamado Shader to RGB. Este nodo
funciona EXCLUSIVAMENTE en el motor de renderizado Eevee 58 .
6.2. Conservación de energía física y limitaciones de Cycles
La respuesta a una de las preguntas que más hacen los usuarios, "¿Por qué no hay Shader to RGB en Cycles?", se basa en las matemáticas del trazado de rayos 60 . Como Eevee es un motor de rasterización, puede calcular la iluminación de un objeto determinado en la pantalla de forma aislada e independiente del objeto durante el renderizado y devolver el resultado al instante como datos de color 62 . Cycles, por otro lado, es una red masiva de "trazado de caminos" que funciona de forma asíncrona 62 . Cuando un rayo golpea el objeto A, su trabajo no termina ahí; rebota desde allí hacia el objeto B, y de este hacia el C 62 . Si el color del objeto B se modifica instantáneamente (en tiempo real) en función del resultado de la luz proveniente de A (y el Shader to RGB requiere exactamente ese cambio de color dependiente de la iluminación), las rutas de la luz entran en paradojas infinitas. Que el color de un objeto afecte a la luz del entorno y que, al mismo tiempo, la luz del entorno afecte al color del objeto crea un error lógico circular y se rompe la regla física de la "conservación de energía" (energy conservation) 62 . Para este tipo de apariencias estilizadas, los artistas que usan Cycles tienen que recurrir a rodeos, como utilizar "Toon BSDF", dividir las escenas en capas de renderizado (render passes) para realizar una composición múltiple (compositing) o hornear (baking) los datos de iluminación como texturas 60 . Por esta razón, Eevee es el rey indiscutible e inigualable de los proyectos de estilo 2D/Anime 3 .
7. Toma de Decisiones Estratégicas: ¿Qué Motor Usar en Cada Escenario?
Dependiendo de las características del hardware, la dirección artística (art direction), los requisitos de simulación física y las limitaciones de tiempo de producción, el lugar de ambos motores en los flujos de trabajo de producción es claro 3 .
7.1. ¿Cuándo Usar Eevee (y Eevee Next)?
● Animaciones Largas con Restricciones de Tiempo: Eevee puede permitir que un artista complete una animación de 5 minutos (más de 7000 fotogramas) en un solo día de trabajo en una sola estación, gastando solo segundos (o milisegundos) por fotograma. Con Cycles, esto podría tomar meses o generar costos de nube de decenas de miles de dólares 3 . ● Proyectos Estilizados / NPR: Gracias a su capacidad "Shader to RGB", es la única opción práctica para trabajos de estilo anime con cel-shaded marcados 58 . ● Previsualización (Pre-viz) y Gráficos en Movimiento (Motion Graphics): Procesos de aprobación rápida de conceptos donde la precisión física (vidrio, reflejo microscópico) no es importante, sino la fluidez y una vista previa en vivo 3 . La integración del trazado de rayos por hardware de Eevee Next ha hecho que esta área sea mucho más satisfactoria que antes 65 .
7.2. ¿Cuándo Usar Cycles?
● Visualización Arquitectónica (ArchViz) y Diseño de Productos: Renderizados de productos o interiores de alta calidad donde la luz rebota en múltiples superficies iluminando el espacio de forma orgánica (Iluminación Global - Global Illumination) y las sombras de contacto deben ser impecables. Al combinarse con Intel OpenPGL Path Guiding, es el estándar de la industria 3 . ● VFX (Efectos Visuales) y Fotorrealismo: Operaciones de composición donde las tomas de cámara de la vida real se combinan con CGI, reflejos complejos de vidrio laminado (Transmission) o trabajos de piel humana realista que requieren Random Walk (Subsurface Scattering) 3 . ● Efectos Volumétricos y Cáusticos Complejos: La precisión física de los haces de luz que avanzan a través de la niebla iluminando los alrededores (Multi-scattering) o las refracciones cáusticas nítidas en el fondo de las piscinas (MNEE) 10 .
7.3. Flujos de Trabajo Híbridos y el Compositor del Visor (Viewport Compositor)
En escenarios verdaderamente profesionales, estos dos motores no son enemigos entre sí, sino complementos de la misma tubería de producción (pipeline). Eevee y Cycles comparten exactamente la misma infraestructura de "Shader Node" (Nodo de Sombreador) y la misma lógica PBR 2 . Esta característica tremenda ofrece a los artistas la oportunidad de realizar la configuración de la iluminación, la disposición de la escena y los procesos de desarrollo de materiales (LookDev) a la velocidad interactiva y fluida de Eevee, para luego transferir la salida final (Final Render) a Cycles con un solo cambio de menú y obtenerla en un entorno de alta calidad acelerado por hardware (OptiX/HIP) 2 . Asimismo, gracias a la nueva capacidad "Viewport Compositor" de Blender, se pueden crear escenarios híbridos especiales donde los datos volumétricos o los efectos de postprocesamiento como el brillo (Bloom) se obtienen a través de Eevee en segundos y se componen (Compositing) directamente sobre una salida limpia de Cycles ya renderizada, combinando así los mejores aspectos de ambos mundos de manera rentable 22 .
Conclusión
Las diferencias radicales entre Cycles y Eevee (junto al nuevo Eevee Next), los dos gigantescos motores de renderizado que Blender ofrece al mundo de la producción 3D, provienen fundamentalmente del implacable compromiso (trade-off) entre la velocidad de producción y la perfección física óptica. Cycles es pesado en términos de cálculo porque no imita la luz; en la medida en que las matemáticas y el hardware moderno lo permiten, simula una y otra vez mediante una despiadada integración de Monte Carlo los saltos físicos reales, las refracciones y las colisiones de la luz en el espacio miles de millones de veces. Aunque los aceleradores de API de hardware avanzados (OptiX/HIP), los revolucionarios reductores de ruido asistidos por inteligencia artificial (OIDN 2.0) y los algoritmos de guiado de trayectorias basados en Intel OpenPGL (Path Guiding) han aligerado significativamente esta pesada carga matemática hoy en día, Cycles sigue haciendo pagar el precio del fotorrealismo absoluto mediante la inversión en hardware y el tiempo de procesamiento. Por otro lado, Eevee se basa en la capacidad de ilusión óptica de la historia de los gráficos por computadora. Como la tecnología de rasterización está enmarcada por los límites del espacio de pantalla (Screen Space), produce reflejos, dispersiones volumétricas e iluminaciones indirectas solo "en la medida en que la cámara puede ver y predecir". Si bien esto lo deja atrás en términos de precisión física (lo que lo hace menos realista), es la columna vertebral de la mayoría de las producciones medianas y grandes debido a su capacidad para producir animaciones fascinantes en cuestión de segundos, optimizar el consumo de memoria y admitir flujos de trabajo NPR (Shader to RGB). Al comenzar un proyecto profesional, la respuesta a la pregunta de si el objetivo final es la precisión física o la flexibilidad artística, el presupuesto y la velocidad es el único factor que determina directamente qué motor se debe elegir.
*Nota: Las imágenes han sido generadas por Google Gemini.